
การควบคุมกล้องวิดีโอด้วย AI คือชั้นคำสั่งที่บอกให้ตัวสร้าง (generator) รู้ว่ามุมมองควรเคลื่อนที่อย่างไร. สิ่งนี้ต่างจากการขอให้ตัวแบบเคลื่อนไหว และต่างจากการเพิ่มคำว่า “cinematic” ลงในคำสั่ง การให้คำสั่งควบคุมกล้องที่มีประโยชน์จะระบุการเคลื่อนไหวหลักหนึ่งครั้ง ความเร็วของการเคลื่อนไหวนั้น เฟรมสุดท้าย และรายละเอียดที่ต้องคงที่.
สำหรับผู้สร้างเนื้อหาที่ต้องการถ่ายมากกว่าหนึ่งช็อต, GlobalGPT รวมโมเดลวิดีโอหลายแบบไว้ในพื้นที่ทำงานเดียวที่มีราคาไม่แพง. วางแผนฉากของคุณ เตรียมภาพอ้างอิง สำรวจการตีความต่าง ๆ และเขียนข้อความประกอบ โดยไม่ต้องต้องจัดการกับบริการสมัครสมาชิกและโครงการต่าง ๆ พร้อมกัน.
ระบบควบคุมกล้องวิดีโอด้วย AI นั้นควบคุมอะไรกันแน่
คำสั่งควบคุมกล้องอธิบายเส้นทางของมุมมองผ่านฉากนั้น ตัวแบบสามารถอยู่นิ่งในขณะที่กล้องเคลื่อนที่ หรือทั้งสองสามารถเคลื่อนที่พร้อมกันได้ สิ่งสำคัญคือต้องอธิบายการทำงานเหล่านั้นแยกกัน เพื่อให้สามารถระบุได้ว่าโมเดลได้ติดตามอะไร.
การปรับโทนสีให้สว่างขึ้นหรือใช้พื้นหลังที่ดูน่าทึ่งยิ่งขึ้นอาจทำให้คลิปดูมีบรรยากาศแบบภาพยนตร์ แต่ทั้งสองวิธีนี้ไม่สามารถพิสูจน์ได้ว่ากล้องได้เคลื่อนที่ไป ดูปรากฏการณ์พารัลแลกซ์: จุดสังเกตในส่วนหน้าและส่วนหลังควรเคลื่อนที่ด้วยความเร็วที่แตกต่างกัน ในขณะที่ตัวแบบยังคงดูเป็นหนึ่งเดียว.
การเคลื่อนไหวของกล้องที่ควรเรียนรู้ก่อน
เริ่มด้วยการเคลื่อนไหวหนึ่งครั้งต่อแต่ละช็อต การเพิ่มการเคลื่อนไหวแบบดอลลี่ ออร์บิท แพน เครน และถือกล้องด้วยมือเข้าไปในบรีฟเดียวกันที่มีความยาว 5 วินาที จะทำให้ผลลัพธ์ยากต่อการประเมิน และทำให้โมเดลได้รับคำสั่งที่ขัดแย้งกัน.
| ย้าย | สิ่งที่ผู้ชมสังเกตเห็น | รายละเอียดคำสั่งที่มีประโยชน์ | ตรวจสอบก่อน |
|---|---|---|---|
| ดอลลี่เข้า | วัตถุจะดูใหญ่ขึ้นเมื่อมุมมองเคลื่อนเข้าใกล้ขึ้น. | “การเคลื่อนกล้องแบบดอลลี่เข้าอย่างช้าๆ จนถึงเฟรมที่ใกล้ขึ้น” | หัวข้อนี้สามารถพัฒนาได้โดยไม่ดูเหมือนภาพที่ถูกตัดต่อด้วยโปรแกรมดิจิทัลหรือไม่? |
| Dolly-out | ฉากเปิดขึ้น และตัวละครหลักเริ่มเข้าใจบริบท. | “เคลื่อนกล้องแบบดอลลี่ออกอย่างช้าๆ ให้ตัวแบบทั้งหมดอยู่ในกรอบภาพ” | หัวข้อนี้ยังคงเป็นจุดยึดทางภาพอยู่หรือไม่? |
| วงโคจร / โค้ง | จุดอ้างอิงในพื้นหลังจะเคลื่อนที่รอบตัวแบบในสัดส่วนที่คล้ายกัน. | “วงโค้งที่เรียบลื่นตามทิศทางเข็มนาฬิกา โดยรักษาระยะห่างและความสูงให้คงที่” | จุดอ้างอิงจะเปลี่ยนตำแหน่งไปหรือไม่ หรือวัตถุนั้นเพียงแต่หมุนเท่านั้น? |
| การติดตามด้านข้าง | กล้องเคลื่อนที่ไปพร้อมกับวัตถุที่กำลังเคลื่อนไหว. | “เดินขนานจากด้านซ้าย และปรับความเร็วให้สอดคล้องกับผู้ถูกถ่าย” | กล้องและวัตถุถ่ายภาพจะเคลื่อนห่างกันหรือไม่? |
| เครน | มุมมองนั้นเคลื่อนขึ้นหรือลงผ่านพื้นที่. | “ยกเครนขึ้นอย่างช้าๆ และรักษาเส้นแนวตั้งให้คงที่” | อาคารและเส้นขอบฟ้าจะโค้งงอหรือไม่? |
| หมุน / เอียง | มุมมองนี้เปลี่ยนไปจากตำแหน่งที่ส่วนใหญ่คงที่. | “หมุนกล้องไปทางขวาเพื่อเผยให้เห็นซุ้มประตู โดยไม่มีการเคลื่อนกล้อง” | การเคลื่อนไหวนี้เป็นการหมุนตัวมากกว่าการเลื่อนไปด้านข้างใช่ไหม? |
สูตรคำสั่งที่ช่วยให้ภาพยังคงอยู่ในกรอบ
ใช้ลำดับนี้เมื่อคุณต้องการให้การเคลื่อนไหวสามารถตรวจสอบได้ง่าย:
- หัวข้อและบริบท: พูดสิ่งที่ต้องยังคงสามารถระบุได้.
- การดำเนินการที่เกี่ยวข้อง: ให้มันเป็นการกระทำต่อเนื่องเพียงครั้งเดียว แม้ว่าการกระทำนั้นจะเป็น “ยังคงจอดอยู่” ก็ตาม”
- การเคลื่อนไหวของกล้องหลัก: ระบุท่าทาง ทิศทาง และความเร็วอย่างหนึ่ง.
- จุดปลายทาง: กำหนดขนาดสุดท้าย มุม หรือช่องว่าง.
- ความต่อเนื่อง: ให้รักษาลักษณะของวัตถุ สัดส่วน เส้นขอบฟ้า และแสงสว่างไว้เหมือนเดิม.
- ข้อยกเว้น: ตัดส่วนที่ตัดต่อซ้ำ, ส่วนที่ซ้ำกัน, ข้อความ, โลโก้ และการเคลื่อนไหวของกล้องที่ไม่จำเป็นออก.
ภาพทิวทัศน์แบบต่อเนื่อง 5 วินาที ในอัตราส่วน 16:9 ของจักรยานสีแดงสดที่จอดอยู่ข้างซุ้มหินสีอ่อน ในลานริมทะเลที่เงียบสงบ ณ เวลาพระอาทิตย์ขึ้น กล้องเคลื่อนที่แบบดอลลี่เข้าหาจักรยานอย่างช้าๆ โดยเริ่มจากมุมกว้างปานกลางและจบลงที่มุมใกล้ขึ้น โดยรักษาให้จักรยานทั้งคันอยู่ในกรอบภาพและเส้นขอบฟ้าอยู่ในระดับเดียวกัน รักษาสัดส่วนของจักรยานและซุ้มหินให้คงเดิม แสดงความต่างระดับระหว่างพื้นหน้าและพื้นหลังอย่างเป็นธรรมชาติ และรักษาการเคลื่อนไหวให้ราบรื่นและมั่นคง ไม่ใช้ซูม ไม่ใช้การหมุนรอบ ไม่ใช้การติดตามด้านข้าง ไม่ใช้การเอียง ไม่ใช้การตัดต่อ ไม่ใช้คน ไม่ใช้คำบรรยาย ไม่ใช้ข้อความ ไม่ใช้ตัวอักษร ไม่ใช้ป้าย ไม่ใช้โลโก้ ไม่ใช้ลายน้ำ ไม่ใช้องค์ประกอบของอินเทอร์เฟซ.
วลี “physical dolly-in” กำหนดเป้าหมายทางภาพ ส่วน “no zoom” ให้ขอบเขตที่มีประโยชน์กับโมเดล ข้อกำหนดเกี่ยวกับจุดสิ้นสุดและพารัลแลกซ์ช่วยให้คุณมีสิ่งเฉพาะเจาะจงที่จะตรวจสอบได้หลังการสร้างภาพ.
เลือกวิธีการควบคุมที่เหมาะสม
“การควบคุมกล้อง” อาจมีความหมายต่างกันขึ้นอยู่กับเส้นทางที่เลือก ให้ใช้เส้นทางที่ตรงกับข้อมูลที่คุณมีอยู่จริง.
| เส้นทาง | สิ่งที่คุณให้ | การใช้งานที่ดีที่สุด | สิ่งที่ไม่ควรสันนิษฐาน |
|---|---|---|---|
| จากข้อความเป็นวิดีโอ | ข้อความคำสั่ง | สำรวจแนวคิดการถ่ายภาพอย่างรวดเร็ว และเปรียบเทียบภาษาการเคลื่อนไหว. | คำที่ระบุในกล้องไม่รับประกันว่าเส้นทางจะได้รับการปรับเทียบ. |
| ภาพเป็นวิดีโอ | ภาพเริ่มต้น + บทสรุปเกี่ยวกับเคลื่อนไหว | รักษาการจัดวางที่ออกแบบไว้อย่างเดิม ขณะเพิ่มการเคลื่อนไหวสั้นๆ. | โมเดลอาจวาดรายละเอียดใหม่ระหว่างเฟรม. |
| ลิงก์ไปยังวิดีโอ | คลิปตัวอย่าง + คำแนะนำ | นำลักษณะของตัวละครหรือองค์ประกอบของฉากไปสู่ยุคใหม่. | สิ่งนี้ไม่เหมือนกับการตัดต่อแบบเฟรมต่อเฟรมหรือการตั้งคีย์เฟรมแบบ 3D. |
| การปรับสภาพแบบเฉพาะทาง | รหัสกล้องพิเศษ, นอด หรือสัญญาณควบคุม | กระบวนการทำงานที่แสดงพารามิเตอร์การควบคุมกล้องอย่างชัดเจน. | หน้าแบบจำลองที่โฮสต์อาจไม่แสดงตัวควบคุมที่เหมือนกับกราฟโหนดในเครื่อง. |

เริ่มจากวัสดุที่คุณมีอยู่: ข้อความสำหรับแนวคิดใหม่ ภาพสำหรับหน้าเปิดที่ออกแบบไว้ หรือคลิปวิดีโอสำหรับอ้างอิงหัวข้อ Our คู่มือการสร้างวิดีโอด้วย AI ช่วยจำกัดตัวเลือกโมเดลที่กว้างลงก่อนที่คุณจะตัดสินใจถ่ายภาพ.
การทดสอบ dolly-in ด้วยสองแบบใน GlobalGPT
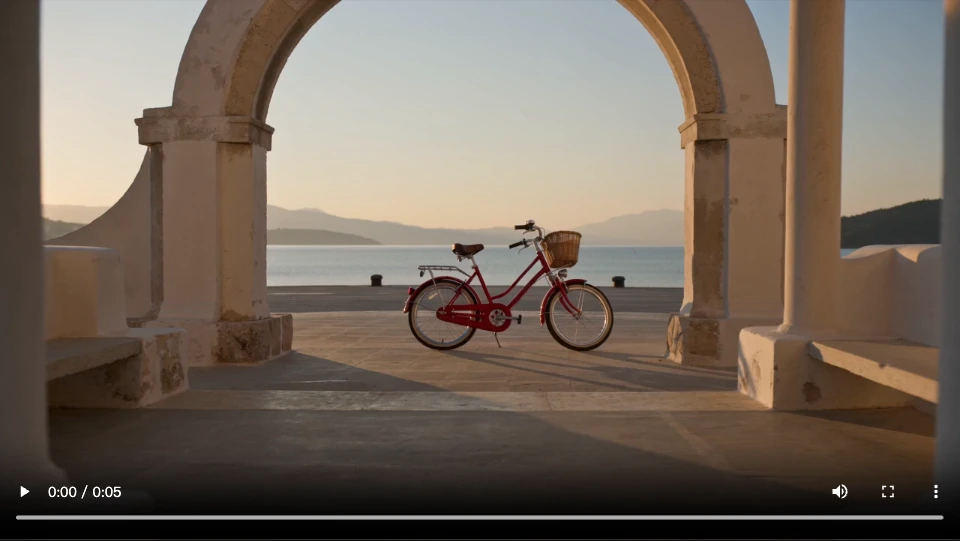
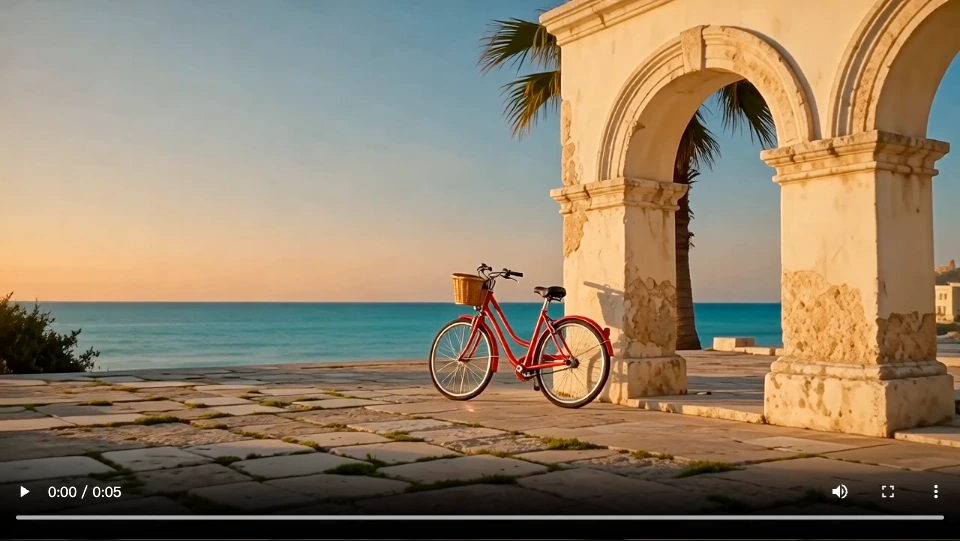
เราได้ขอให้ Seedance 2.0 Fast และ Wan 2.6 T2V ถ่ายฉากจักรยานสีแดงเดียวกันใน GlobalGPT ทั้งสองได้รับคำสั่งครบถ้วนตามที่ระบุไว้ข้างต้น พร้อมระยะเวลา 5 วินาที อัตราส่วนภาพ 16:9 และความละเอียด 720p นี่คือคลิปแรกที่เสร็จสมบูรณ์จากแต่ละโมเดล ซึ่งแสดงในแบบเต็ม.
| การตัดสินใจอย่างรวดเร็ว | Seedance 2.0 Fast | Wan 2.6 T2V |
|---|---|---|
| การเคลื่อนที่ไปข้างหน้า | จักรยานดูใหญ่ขึ้น ในขณะที่เสาที่อยู่ใกล้เคลื่อนตัวออกไปด้านนอกมากกว่าแนวชายฝั่งที่อยู่ไกล: เป็นสัญญาณความลึกที่มองเห็นได้ชัดเจนสำหรับการเคลื่อนกล้องแบบดอลลี่ไปข้างหน้า. | จักรยานดูใหญ่ขึ้นเรื่อยๆ พื้นถนนในส่วนหน้าภาพเริ่มเปลี่ยนไป ส่วนโค้งเคลื่อนตัวไปทางขวา ในขณะที่เส้นขอบฟ้าของทะเลยังคงอยู่ในระดับเดิม. |
| เฟรมสุดท้าย | ทั้งล้อทั้งสองและตัวรถยังคงมองเห็นได้ชัดเจน; รถจักรยานอยู่เล็กน้อยทางขวาของจุดกลาง. | จักรยานนั้นกินพื้นที่ในกรอบภาพมากขึ้นมาก; ส่วนล่างของล้อหลังของมันตัดผ่านขอบล่างของกรอบภาพ. |
| การใช้งานจริง | การจัดวางที่เหมาะสมที่สุดสำหรับเอกสารนี้คือเมื่อต้องให้จักรยานทั้งคันอยู่ในมุมมอง. | ถ่ายให้ใกล้ขึ้น แต่ลดระยะการดันกล้องเข้า หรือทิ้งพื้นที่ว่างไว้ด้านล่างล้อให้มากขึ้น เพื่อถ่ายภาพผลิตภัณฑ์แบบเต็มตัว. |
| ขนาดคลิป | 5.088 วินาที · 1280×720 | 5.007 วินาที · 1280×720 |
คลิปทั้งสองคลิปสร้างการเคลื่อนไหวไปข้างหน้า แต่มีการเลือกเฟรมสุดท้ายที่แตกต่างกัน. Seedance ทำให้จักรยานทั้งคันยังคงมองเห็นได้ตลอดทั้งการเคลื่อนไหว ส่วน Wan ทำให้จักรยานดูโดดเด่นขึ้นเมื่อถึงจุดสิ้นสุด แต่ต้องแลกกับการตัดส่วนล้อหลังออกไป สำหรับโฆษณาที่แสดงผลิตภัณฑ์ทั้งคัน เราจะเลือกคลิป Seedance จากคู่คลิปนี้ ส่วนหากต้องการการเปิดเผยที่กระชับขึ้น การตีความของ Wan ก็เป็นจุดเริ่มต้นที่มีประโยชน์.
สำหรับครั้งต่อไปที่ลองถ่ายแบบ Wan ให้รักษาฉากและทิศทางกล้องไว้ และเปลี่ยนเพียงจุดสิ้นสุดเท่านั้น: “จบด้วยภาพระยะกลางที่เห็นล้อทั้งสองได้ชัดเจนและมีพื้นที่ว่างใต้ล้อ; หยุดการซูมเข้าก่อนที่จักรยานจะถึงขอบกรอบภาพ” การแก้ไขนี้มุ่งเน้นไปที่การตัดภาพที่สังเกตได้ มันเป็นข้อเสนอแนะสำหรับการปรับแต่งครั้งต่อไป ไม่ใช่การทดสอบที่เสร็จสิ้นแล้ว คลิปทั้งสองนี้แสดงผลลัพธ์ของช็อตนี้ ไม่ใช่การจัดอันดับทั่วไปของทั้งสองแบบ.
ควรแก้ไขอย่างไรเมื่อยิงพลาด
| อาการ | ความขัดแย้งที่อาจเกิดขึ้น | การเปลี่ยนแปลงครั้งแรก |
|---|---|---|
| ดูเหมือนเป็นซูม | ไม่มีสัญญาณบ่งชี้ความลึกหรือคำแนะนำเกี่ยวกับจุดสิ้นสุด. | เพิ่มจุดสังเกตในส่วนหน้า จุดสังเกตในส่วนหลัง และขนาดภาพสุดท้าย. |
| หัวข้อเริ่มเบี่ยงเบนไป | การเปลี่ยนแปลงสไตล์ขัดแย้งกับการรักษาไว้. | ลบการจัดรูปแบบที่ไม่จำเป็น และรักษาสัดส่วนที่จำเป็นต้องคงไว้. |
| พื้นหลังโค้ง | การเคลื่อนที่นี้ใหญ่เกินไปเมื่อเทียบกับข้อมูลฉากที่มีอยู่. | ลดความยาวของเส้นโค้ง, ลดความเร็วของการเคลื่อนไหว และทำให้พื้นหลังเรียบง่ายขึ้น. |
| การต่อสู้ระหว่างกล้องและวัตถุถ่ายภาพ | ทั้งสองการกระทำใช้คำแสดงการเคลื่อนไหวเดียวกัน. | ให้ระบุการกระทำหนึ่งอย่างสำหรับตัวเรื่อง และการกระทำหนึ่งอย่างสำหรับกล้อง ในประโยคที่แยกกัน. |
| ภาพสุดท้ายไม่ถูกต้อง | คำสั่งนี้ระบุถึงการเคลื่อนไหว แต่ไม่ระบุจุดสิ้นสุด. | ระบุขนาดสุดท้าย มุม และสิ่งที่ต้องอยู่ภายในกรอบ. |
| มีแผลที่ไม่ต้องการปรากฏขึ้น | มีคำเชื่อมหรือคำเปลี่ยนฉากหลายคำที่แข่งขันกัน. | ให้พูดว่า “ถ่ายต่อเนื่องครั้งเดียว ไม่ตัดต่อ” และรักษาให้ฉากนั้นเป็นฉากเดียว. |
เปลี่ยนตัวแปรทีละตัวเท่านั้น หากเปลี่ยนการเคลื่อนไหว แสง การกระทำของตัวแบบ และฉากพร้อมกัน ผลลัพธ์ถัดไปจะไม่สามารถบอกได้ว่าปัจจัยใดเป็นสาเหตุได้ สำหรับการเปลี่ยนตำแหน่งของวัตถุหรือรายละเอียดในลำดับภาพ ให้ใช้สิ่งต่อไปนี้ เทคนิคการรักษาความสม่ำเสมอของวิดีโอด้วย AI. หากคลิปไม่เสร็จสิ้นการสร้าง ให้ใช้ คู่มือการแก้ไขปัญหาสำหรับรุ่นนี้ ก่อนที่จะปรับเปลี่ยนบทสรุปงานสร้างสรรค์ของคุณ.
สร้างส่วนที่เหลือของวิดีโอใน GlobalGPT
การควบคุมกล้องเป็นขั้นตอนการตัดสินใจครั้งเดียวภายในวงจรการผลิตที่ใหญ่กว่า GlobalGPT มีประโยชน์เมื่อโครงการต้องการใช้โมเดลมากกว่าหนึ่งแบบ: วาดภาพร่างฉากด้วยโมเดลภาพ สร้างวิดีโอฉบับแรก ทดลองแนวทางที่สองด้วยบรีฟเดียวกัน และใช้เครื่องมือเขียนและวิจัยเพื่อเสร็จสิ้นโฆษณา สตอรีบอร์ด หรือโพสต์บนโซเชียลมีเดียในแดชบอร์ดเดียวกัน.
คำถามที่พบบ่อย
การควบคุมกล้องวิดีโอด้วย AI คืออะไร?
นี่เป็นวิธีที่กำหนดทิศทางการเคลื่อนไหวของมุมมองระหว่างการสร้างวิดีโอด้วย AI คำสั่งที่มีประโยชน์จะระบุเส้นทางของกล้อง ทิศทาง ความเร็ว จุดปลายทาง และรายละเอียดที่ควรรักษาให้คงที่.
คำสั่งควบคุมกล้องนั้นเหมือนกับการตัดต่อวิดีโอหรือไม่?
ไม่ครับ คลิปที่สร้างขึ้นอาจจัดเรียงฉากใหม่โดยอ้างอิงจากข้อมูลอ้างอิงหรือคำสั่งข้อความ ซึ่งแตกต่างจากการแก้ไขเฟรมที่มีอยู่ด้วยไทม์ไลน์ หรือการตั้งค่าคีย์เฟรมสำหรับกล้องในซอฟต์แวร์ 3D.
ผมควรลองเทคนิคการเคลื่อนไหวของกล้องแบบไหนก่อน?
เริ่มด้วยการเคลื่อนกล้องเข้าหรือออกอย่างช้าๆ การเปลี่ยนแปลงขนาดของวัตถุในภาพจะสังเกตได้ง่าย โดยเฉพาะเมื่อภาพมีพื้นหน้าและพื้นหลังที่ชัดเจน.
เขียนคำสั่ง orbit อย่างไร?
ระบุทิศทาง รักษาระยะห่างและความสูงให้คงที่ รักษาให้วัตถุอยู่ในกลางภาพ และระบุสิ่งที่ต้องอยู่ในกรอบภาพ ใช้การเคลื่อนไหวต่อเนื่องเพียงครั้งเดียว และลบคำสั่งซูม แพน และติลต์ที่ขัดแย้งกันออก.
ทำไมการเคลื่อนไหวของกล้องของฉันดูเหมือนการซูม?
หากไม่มีข้อมูลเกี่ยวกับความลึก โมเดลสามารถขยายขนาดของวัตถุได้โดยไม่เปลี่ยนมุมมอง ให้เพิ่มจุดอ้างอิงทั้งใกล้และไกล กำหนดค่าพารัลแลกซ์ และกำหนดองค์ประกอบภาพสุดท้าย.
สามารถเปรียบเทียบระบบควบคุมกล้องระหว่างรุ่นต่าง ๆ ได้หรือไม่?
ใช่ครับ ให้รักษาค่าการตั้งค่าเริ่มต้น (prompt) ระยะเวลา ความละเอียด และอัตราส่วนภาพให้เหมือนเดิม แล้วเปรียบเทียบคลิปวิดีโอที่บันทึกเสร็จสมบูรณ์ ตรวจสอบการเคลื่อนไหวที่ต้องการ วัตถุที่มั่นคง และเฟรมสุดท้ายที่ต้องการ ก่อนที่จะตัดสินว่าคลิปใดเหมาะสมกับโครงการของคุณ.
ผมสามารถลองใช้แบบวิดีโอต่าง ๆ ได้ที่ไหน?
GlobalGPT รวมตัวเลือกวิดีโอ AI หลากหลายและขั้นตอนการทำงานสร้างสรรค์อื่นๆ ทั้งหมดไว้ในแดชบอร์ดเดียว ทำให้คุณสามารถรักษาความสั้นกระชับของคลิปวิดีโอและรักษามาตรฐานการประเมินให้คงที่ขณะทำการทดสอบ.









