ひとくちレビュー
テスト対象の どこでも meshy-v7 routeは便利なラピッドプロトタイピングツールですが、実用レベルの形状を迅速に作成するための確実な近道というわけではありません。. 計画された5つのテストケースのうち4つで、有効なGLBファイルが生成されました。マグカップと自転車は全体的な形状が認識できる状態を保っていましたが、隠面投影、融合した薄い部分、単一のメッシュとして保存されたオブジェクト、およびPBRディテールマップの欠落により、メッシュとテクスチャの手動による修正が必要となりました。マッチングされたロボットのペアでは、ホストされた スマートトポロジー 15kという目標を達成できず、クワッドを返さず、関節周辺のメッシュエッジループに明確な改善が見られず、Standardよりも多くの境界エッジや非多様体エッジを生成した。ルートの信頼性もまちまちで、あるテストケースではタスク作成前に2回失敗し、別のテストケースでは唯一の動作可能なリトライが必要となった。.
メシー 7 2026年8月に登場したこのツールは、「参照画像と生成された3Dアセットとの幾何学的整合性を高める」という強力な主張を掲げていました。しかし、有用なレビューを行うには、提供された正面図だけにとどまらず、さらに深く掘り下げる必要があります。ハンドル、スポーク、小さな操作部、隠れた背面、テクスチャの投影、そしてメッシュそのもの――こうした部分こそが、一見説得力のあるプレビューが、手作業によるメッシュの修正を必要とするプロジェクトへと変わってしまう分かれ目となるのです。.
また、バージョンに関する注意点もあります。. Meshy 7.1 2026年9月10日より提供が開始されました。本記事で紹介する実機テストでは、別途特定された どこでも ルートID meshy-v7. そのラベルだけでは、すべてのリクエストでそれが使用されたかどうかは証明できません メシー 7, Meshy 7.1, あるいは メシー‘独自のT2トポロジーシステムを採用しているため、公式の製品情報とホストされたルートの結果は別々に管理されています。.
画像から3Dへの完全なワークフローを構築しているクリエイターにとって、, グローバルGPT 1つのダッシュボード上で、複数のAIモデルや機能を手頃な価格で利用できる方法を提供します. 参照画像の準備や調整を行い、3Dアセットを生成した後、各ステップごとにプロジェクトを別のサービスに移行することなく、プロンプトの作成、調査、執筆、開発を続行することができます。.
何 メシー 7 「は」と、何が変わったのか Meshy 7.1
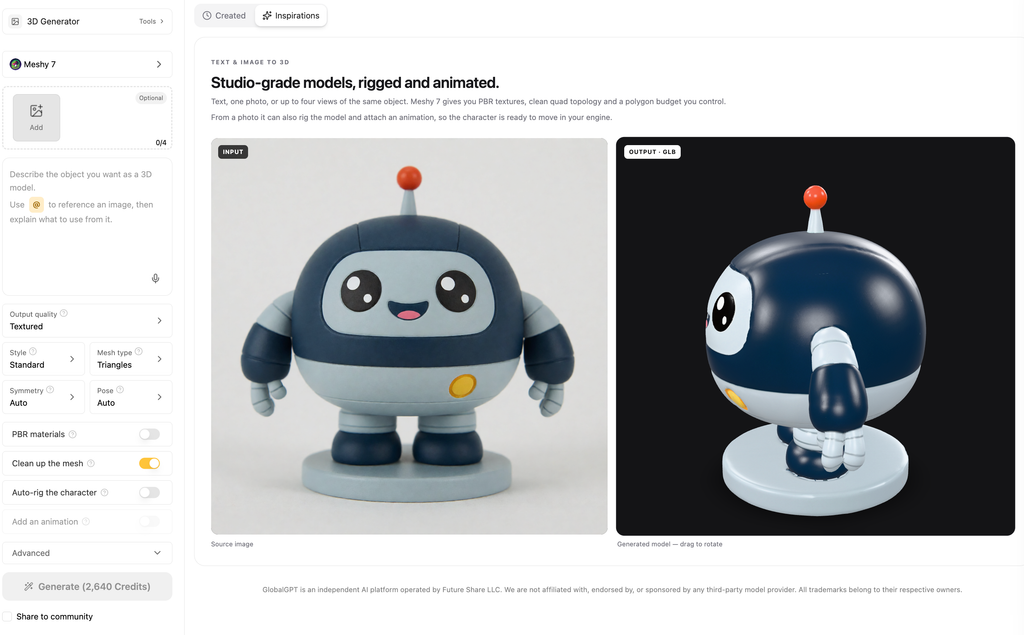
メシー 説明する メシー 7 生成された形状を参照画像により密接に整合させるよう構築された、画像から3Dへの基盤モデルとして。同社は2026年8月にこのモデルを発表し、全体的なプロポーション、空間的分布、表面のディテールにおいて、より優れた結果が得られたと報告した。これらの数値はベンダーによるベンチマークであり、本レビューでのスコアではない。.
Meshy 7.1 2026年9月10日より提供が開始され、Ultra 4Kジオメトリモードが追加されました。 メシー‘自社製品。そのタイミングが重要だ。バージョン番号のないホスト型レーベル、例えば meshy-v7 「最新」と呼ぶべきではない メシー モデルであり、ホストされた結果は、レスポンスでそのように識別されていない限り、7.1 と記述すべきではありません。.
公開情報およびレビューの範囲
| 名前 | 確認済みの文脈 | このレビューで主張できること |
|---|---|---|
| メシー 7 | 2026年8月に「Image-to-3D」のリリースが発表される | 公式な位置付けおよびベンダーが報告したベンチマーク結果(出典を明記) |
| Meshy 7.1 | 2026年9月10日に導入が開始された | 鮮度に関する注意:ホストされた検索結果には自動的に割り当てられません |
どこでも meshy-v7 | ホストされたルートは以下を通じてテスト済み /v1/tasks | 観測されたリクエスト、レスポンス、ファイル、タイミング、およびコストに関する証拠のみ |
メシー 7, メシー T2, そして どこでも API:主な相違点
メシー‘同社のAPIドキュメントには次のように記載されている スマートトポロジー という名前の独立したモデルとして meshy-t2. その中で どこでも これらのテストで使用されるインターフェース、, スマートトポロジー は、以下のオプションの一つでした meshy-v7 かつ、テキスト入力のみを受け付けるものでした。これらは異なるAPIサービスです。以下のURLへのリクエストが成功した場合、 どこでも …であることを立証するものではない。 メシー T2 は~の一部です Meshy V7.
ネイティブのドキュメントとホスト型ルート
| 製品またはAPIのオプション | 入力モード | トポロジーの挙動 | 証拠の範囲 |
|---|---|---|---|
| 公式 メシー 7/7.1 製品 | 画像から3Dモデルを生成するように設計されています | バージョン固有の製品に関する主張 | 公式の発表資料であり、ホストによる回答ではない |
ネイティブAPI meshy-t2 | 単一画像から3Dへの変換に関するドキュメント | 三角形の出力を記録;通常のものは無視する 位相幾何学 およびフィールドの再メッシュ化 | 適用対象 メシー‘独自のAPI |
どこでも meshy-v7 スマートトポロジー ラベル | キャプチャされたホスト型インターフェースではテキストのみが表示される | ホストされたリクエストは、 位相幾何学 フィールド;納品されたファイルは必ず確認する必要があります | テスト対象に適用されます どこでも API |
以下を含むリクエスト topology=quad これは、返されたGLBに編集可能なクワッドトポロジーが含まれていることを示す証拠ではありません。.
テストの方法 meshy-v7 を通して どこでも API
5つのテストケースを計画し、成功した各ケースから得られた最初の有効な出力を評価しました。3つの単一画像テストは、それぞれ異なる失敗モードを対象としています。すなわち、隠れた表面やテクスチャ投影を検証するための白いマグカップ、混合素材や小さな部品を検証するためのビンテージカメラ、そして薄い構造物や開口部を検証するためのロードバイクです。別のロボットプロンプトでは、ホストされている標準と スマートトポロジー 同じ15,000ポリゴンという予算内で作成されたラベル。.
- 各テストケースについて、明らかな欠陥がある結果も含め、最初の有効な出力を採用しました。.
- 各操作の失敗に対しては、最大1回の再試行が行われますが、品質は低いものの有効なアセットに対しては再試行は行われません。.
- これらのテストには、マルチビュー、ウルトラ、ローポリ、リギング、アニメーション、安定性テスト、品質再テスト、および特定の競合他社との直接比較テストは含まれません。.
- 有効なGLBファイルについては、頂点、保存された三角形、開いたエッジおよび非多様体エッジ、コンポーネント、UV、マテリアル、テクスチャ、およびブラウザからのインポートについて、それぞれチェックが行われます。.
- 表示される見積額は、応答側の課金フィールドとは区別して管理されます。クォータおよびマージンは、請求額として換算されることはありません。.
最初の有効なテストステータス
5つのテストケースすべてについて、最終結果が記録されています。そのうち4つは有効なファイルを生成しましたが、1つはタスクの作成前に失敗しました。サービスの障害は、モデルの品質とは別に報告されます。.
| テストケース | 最終タスクのステータス | 評価できるもの |
|---|---|---|
| T01 · マグカップ | 成功 | 最初の有効なGLBをダウンロードし、確認、レンダリング、および評価を行いました。. |
| T02 · カメラ | 有効な出力がありません | 最初の送信と、許可された運用上の再試行の両方において、タスク ID の前に HTTP 530 が返されました。品質スコアは割り当てられていません。. |
| T03 · 自転車 | 操作の再試行後の成功 | 最初の送信では、タスク作成前にHTTP 502が返されました。事前に登録されていた再試行により、有効なGLBが生成され、そのGLBは検証、レンダリング、およびスコアリングが行われました。. |
| T04A · 標準 | 成功 | 「15k」リクエストに基づき、初めて有効と判定されたGLBが検査されました。. |
| T04B · ホスト型スマート | 成功 | 標準管理基準に基づいて検査された、最初に有効と判定されたGLB。. |
画像から3Dへの変換テスト1:白いマグカップの隠面
ごく普通のマグカップであっても、驚くほど難しい再構築の問題が浮き彫りになることがあります。取っ手は開いた状態を保ち、両端できれいに接合されていなければなりません。また、縁には実際のくぼみが必要であり、目に見えない背面や底面も、一貫性のある物体として形成されていなければなりません。さらに、このモデルでは、コバルト色のストライプが前面(見える部分)にのみ1本配置されているため、背面周辺に不要なテクスチャの投影が生じていることが容易に確認できます。.
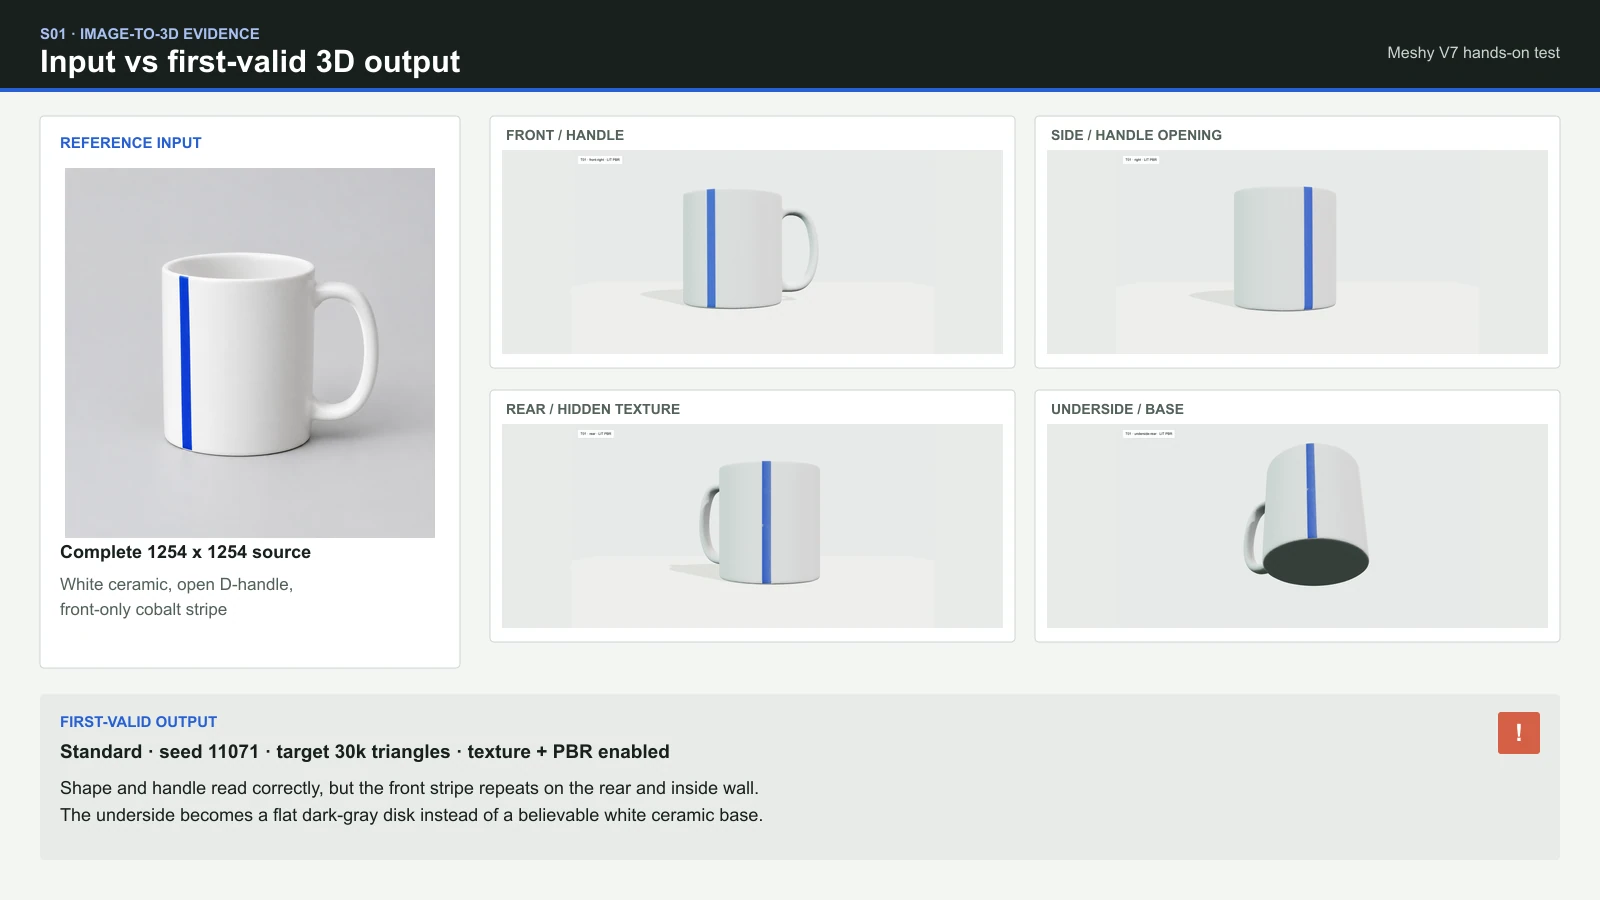
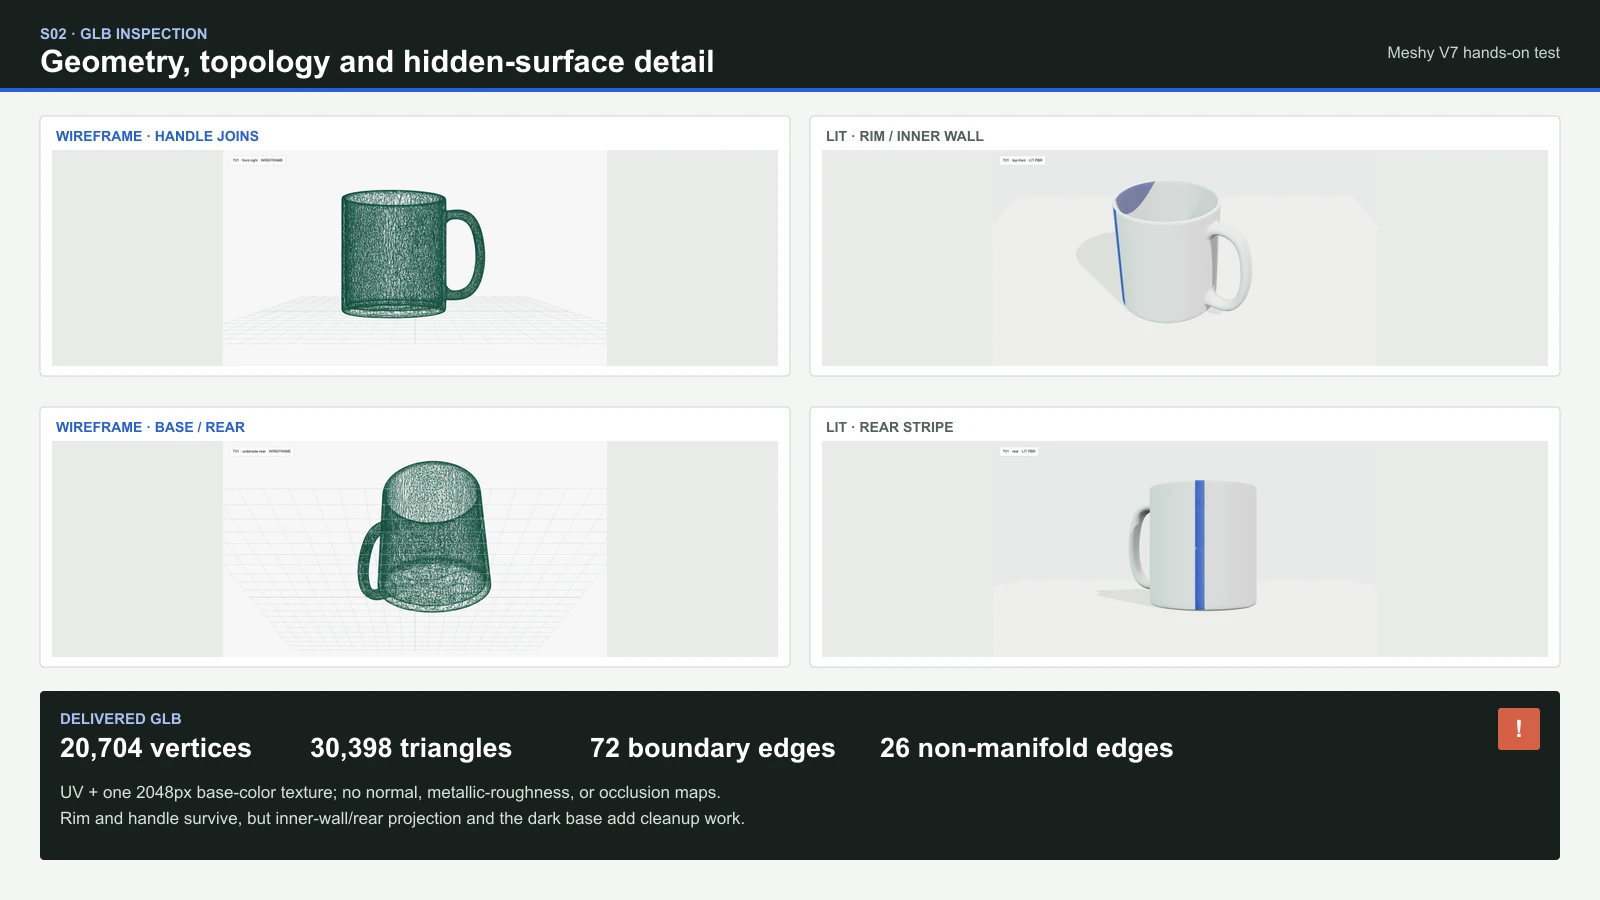
最初に有効と判定された結果では、マグカップのまっすぐな側面のシルエット、開いた取っ手、そして内部の空洞が再現されていました。しかし、回転させると再現性は著しく低下します。前面にのみ描かれていた青いストライプが背面にも現れ、内壁へと続いている一方で、底面は、リアルな白い陶器の底ではなく、平らなダークグレーの円盤で覆われています。 つまり、このモデルは、目に見えない表面の外観を推測するよりも、カテゴリーや主要な形状の再構築において、より優れた成果を上げたということである。.
T01の結果:形状は認識可能だが、隠れた表面の検出精度は低い
各評価項目では、あらかじめ定義された0~5段階の評価尺度を採用しています。スコアが高いほど、結果が良好であり、手作業による修正作業が少なくなります。これらの評価を総合スコアとして合算することはありません。.
| 寸法 | 評価 | 観測された最初の有効な結果 |
|---|---|---|
| シルエットとプロポーション | 4/5 | このマグカップは、実用的な全体的なプロポーションを保ちつつ、一目でそれとわかるデザインとなっています。. |
| 開口部と接合部の処理 | 3/5 | 口部分と両方の接合部は残っていますが、取っ手の表面と取り付け部分は手作業による修復が必要です。. |
| リム、キャビティ、背面、および底面 | 2/5 | 空洞は存在しますが、その裏側は平らで暗い円盤状になっています。. |
| 前面のみのストライプ投影 | 1/5 | ストライプが後壁および内壁に誤って投影されています。. |
| UV展開、マテリアル、メッシュの修復 | 2/5 | UVマップとベースカラーのテクスチャは存在しますが、PBRマップが欠落していることやトポロジーの不具合があるため、手作業による修正作業が増えています。. |
画像から3Dモデルへの変換テスト 2:ビンテージカメラの素材と小さな部品
このカメラは、円形のガラスレンズ、つや消し仕上げの金属、ダークレザー、上部の2つのダイヤル、そして2つのストラップループを組み合わせています。このテストでは、それらの素材の領域や小さな部品が、単なる柔らかいブロックに塗装されたものではなく、実用的な構造として成立しているかどうかが問われています。.
カメラアセットは生成されませんでした。最初の送信と、承認された運用上の再試行の両方とも、HTTP 530が返されました。 どこでも タスクIDが生成されました。この結果は、画像から3Dへの品質スコアではなく、信頼性記録に記録されるべきものです。評価対象となるレンズ、ダイヤル、ストラップループ、素材、メッシュなどが生成されていないためです。.
T02の状態:動作不良、品質スコアなし
HTTP 530 レスポンスが 2 件、タスク ID は 0 件、有効な出力も 0 件でした。テスト計画で許可されていた 1 回の再試行を行った後、このテストを中止しました。.
画像から3Dへの変換テスト 3:自転車の薄い形状と隙間
自転車は、幾何学的な制約がより厳しい試練です。円形の車輪、スポーク、細いチューブ、フォーク、チェーン、クランク、そして2つのペダルが、限られた空間の中で互いに競合し合っています。一方、フレームの三角形部分は、一枚の板のように融合することなく、開いた状態を保たなければなりません。.
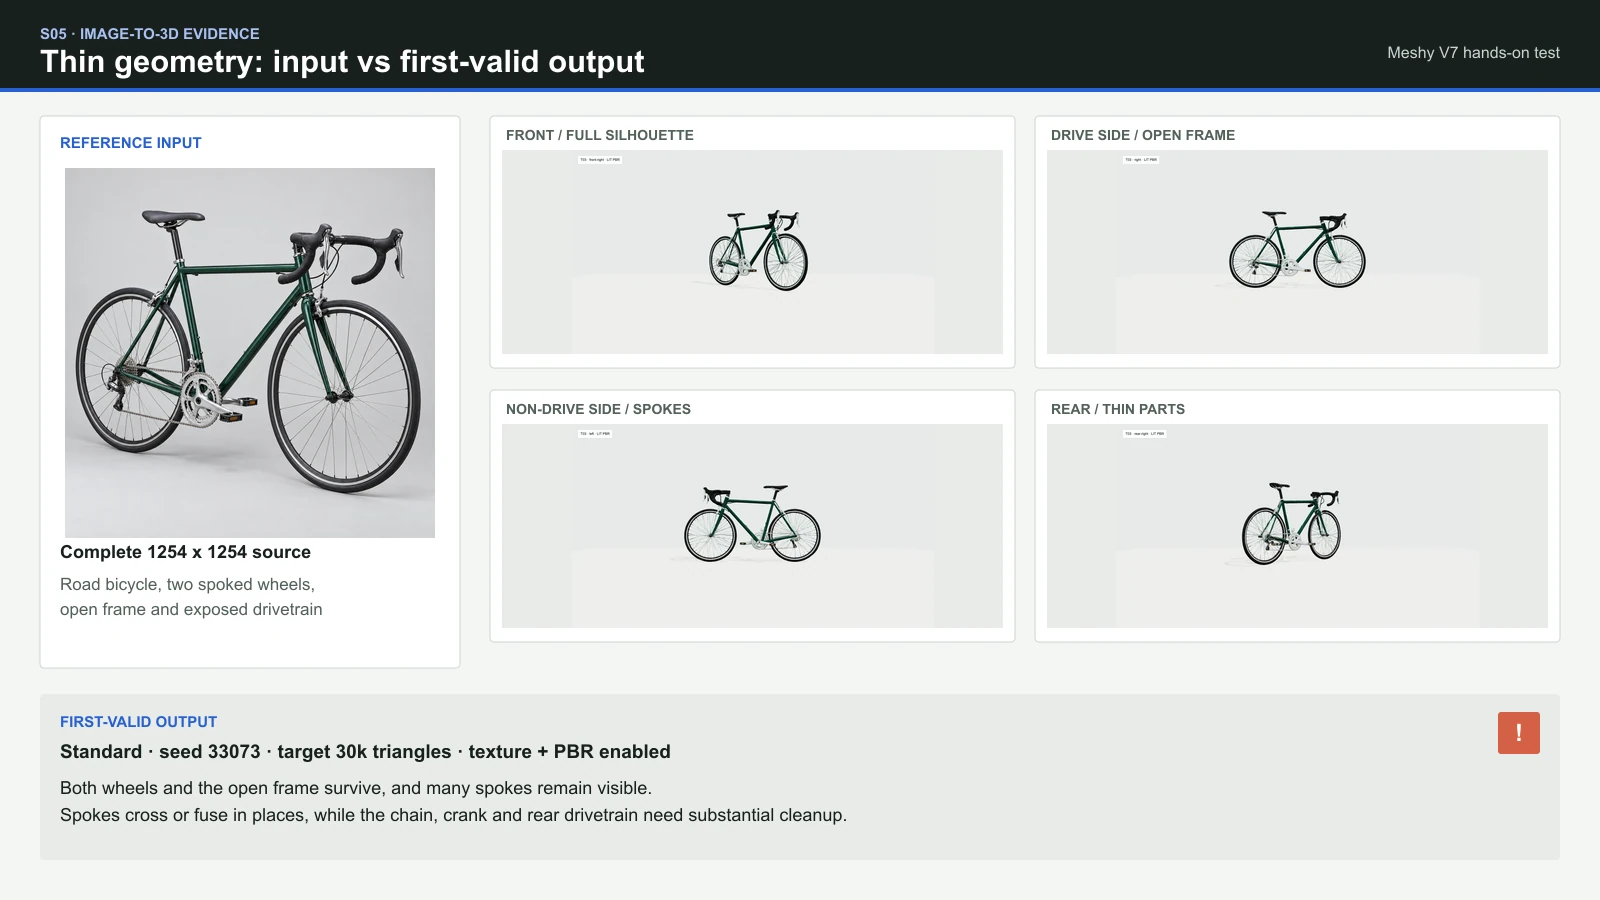
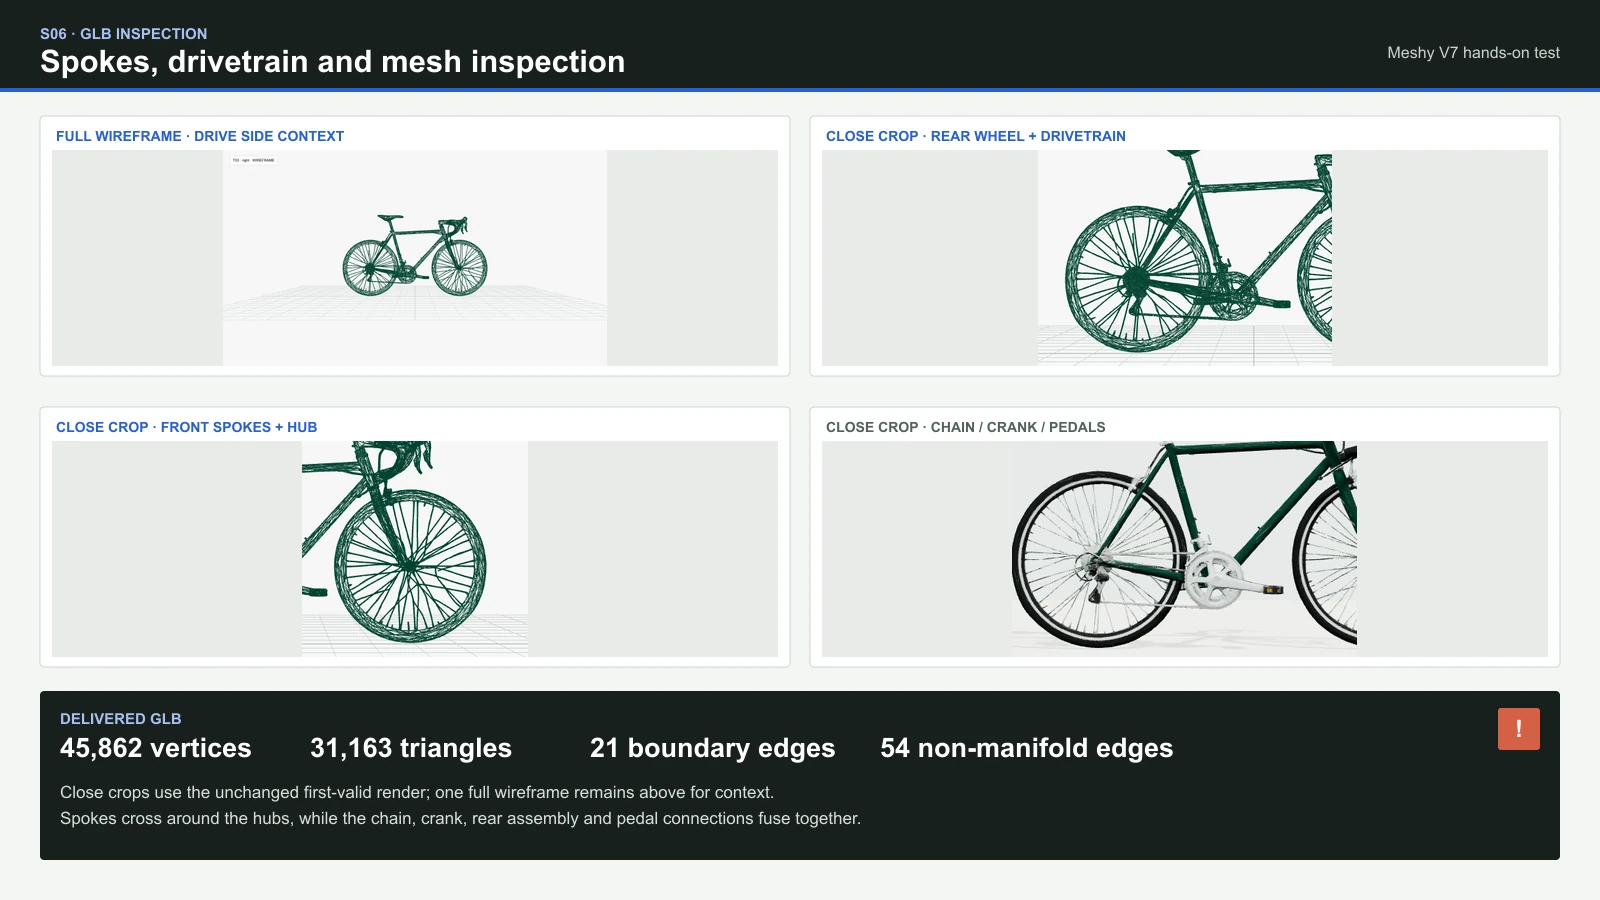
「ファースト・バリッド」の自転車は、通常の鑑賞距離から見ると説得力がある。両方の車輪は概ね円形を保ち、メインフレームのシルエットも識別可能であり、フロントとリアの大きなフレーム開口部も埋まっていない。 しかし、メッシュをより詳しく観察すると弱点が明らかになる。いくつかのスポークが曲がったり、二重になったり、交差したり、ハブの周囲で融合したりしているほか、チェーン、クランク、チェーンリング、ディレイラー、リアハブは、個別に編集可能なパーツというよりは、機械的な近似として一体化してしまっている。.
T03の結果:力強い自転車のシルエット、繊細な機械的なディテール
この自転車については、マグカップと同じ、あらかじめ定義された0~5の評価尺度を採用しています。スコアが高いほど、結果が良好であり、手作業による修理作業も少なくなります。なお、これらの評価を総合スコアとして合算することはありません。.
| 寸法 | 評価 | 観測された最初の有効な結果 |
|---|---|---|
| ホイールの真円度とフレームのシルエット | 4/5 | 両方のホイールとロードバイクのシルエットは、局所的な形状の変化があるだけで、その特徴を保っている。. |
| 自転車のスポークの保存 | 3/5 | 多くのスポークがまだ見えるが、そのうちのいくつかは、ハブの周囲で曲がったり、二重になったり、交差したり、あるいは融合したりしている。. |
| オープンフレームの三角形と隙間 | 4/5 | 主要なフレームの開口部は、両側から見て塞がれていませんが、ケーブルや部品のための小さな隙間については、信頼性が低くなります。. |
| フォーク、チェーン、クランク、ペダル | 2/5 | フォークと両方のペダルは付いているが、駆動系はまとまりのある組み立てというよりは、寄せ集めのような代用品だ。. |
| 薄い部品の手作業による補修 | 2/5 | 交差したスポーク、溶着した機械部品、21本の境界エッジ、および54本の非多様体エッジは、多大な手作業による修復作業を必要とします。. |
ホスト型サービスは スマートトポロジー 「マッチした15Kの資産を改善する」という選択肢?
両方のロボットテストでは、同じテキストプロンプト、シード、A-poseを使用し、ポリゴン数の上限を15,000に設定し、テクスチャ無効化の設定を適用しました。その他のAPI設定はすべて同一でした。変更したのは モデルタイプ パラメータ:最初に使用されたリクエスト 標準, 、そして2つ目は スマートトポロジー.
この比較では、以下の点を評価しています。 スマートトポロジー の どこでも API。これ自体ではテストを行いません メシー‘独自のT2 API。比較検証では、プリミティブモード、実際の三角形数、パーツの完全性、顔・手・関節周辺の密度、広範囲にわたるパネルの疎さ、開いたエッジや非多様体エッジ、および手動によるメッシュ修復の必要性を確認しました。レンダリングが滑らかであることやファイルサイズが小さいことだけでは、トポロジーが優れているとは言い切れません。.
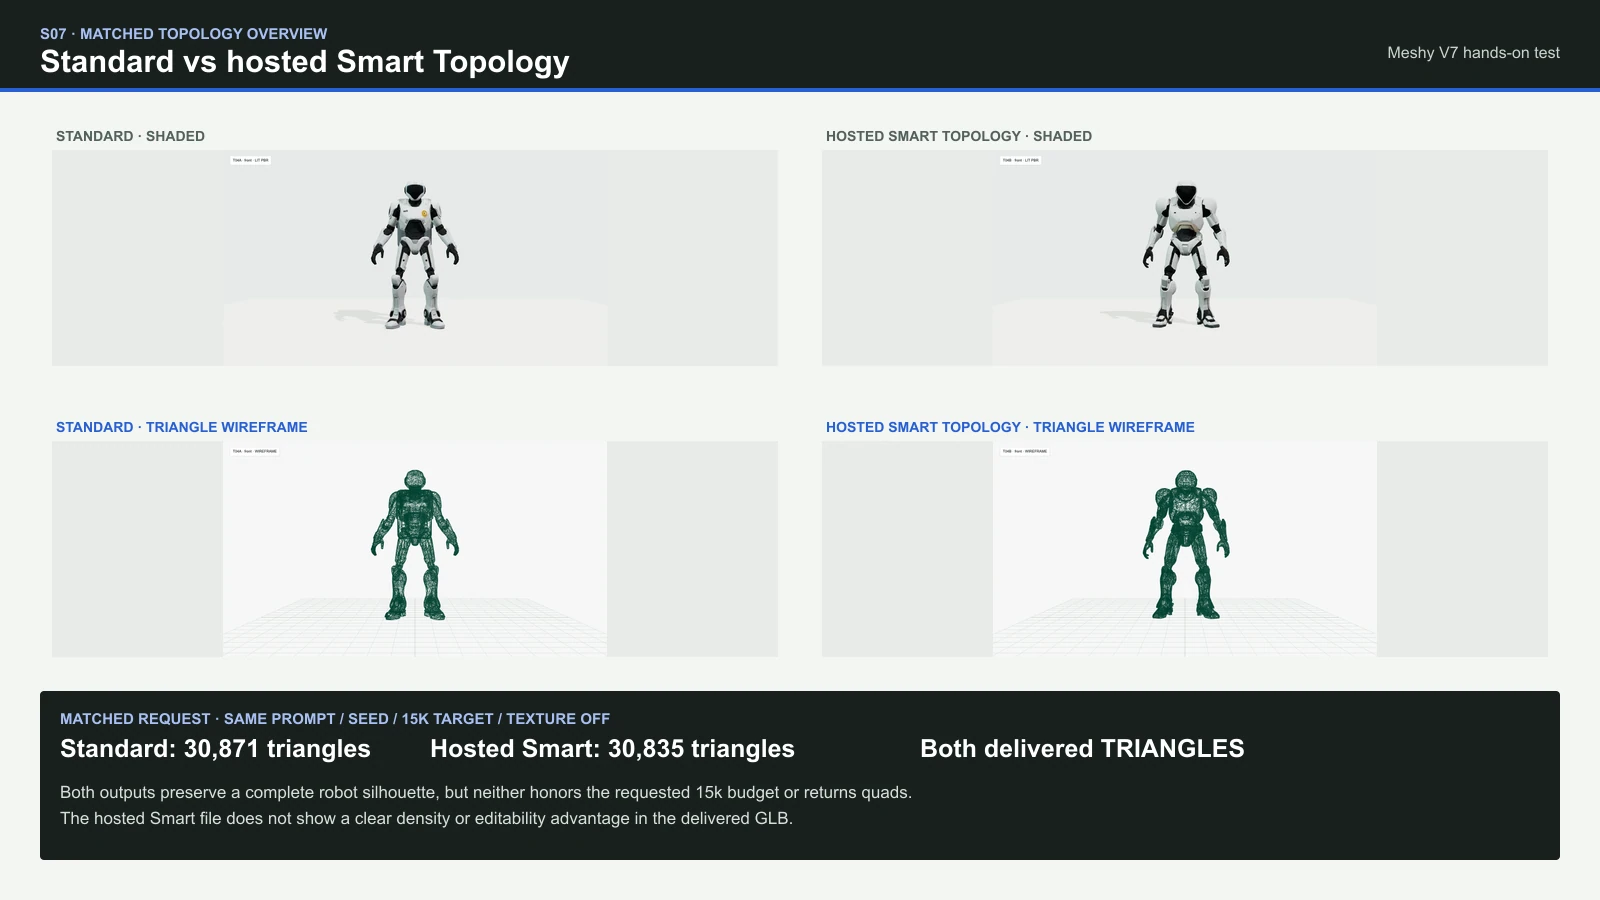
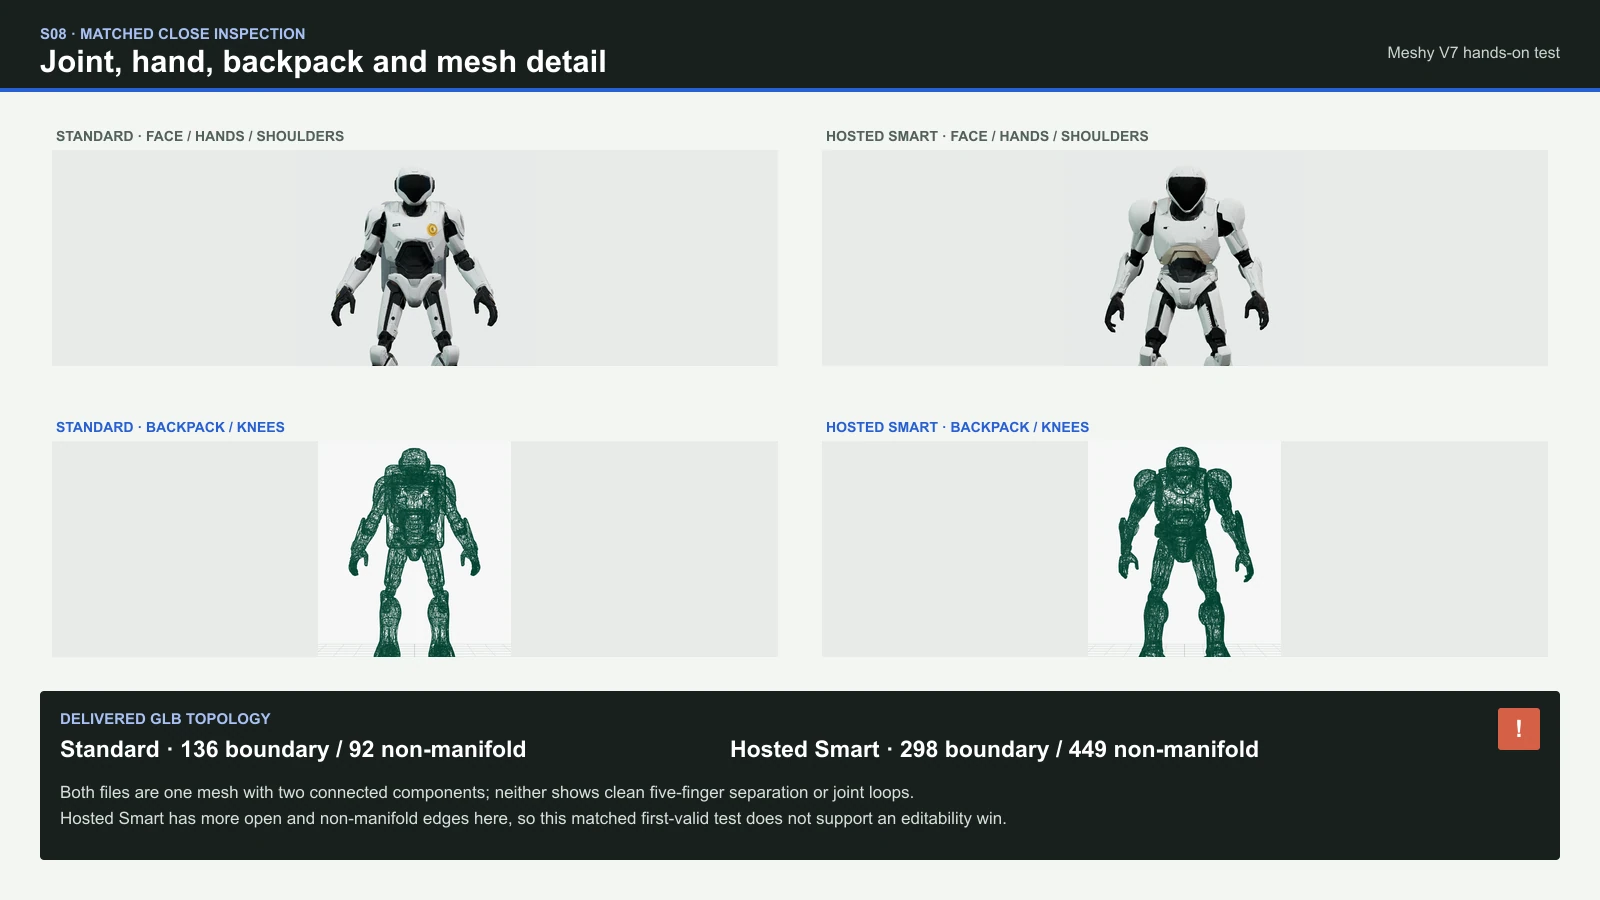
最初に有効と判定された2つの出力は、いずれもロボットのシルエットを完全に保持していますが、いずれも要求されたポリゴン数および面の種類を満たしていません。「Standard」には30,871個の三角形が格納されており、「Hosted Smart」には30,835個が格納されています。いずれも、要求された15,000個の約2.06倍となっています。両方のGLBには、 トライアングル, したがって、一致した topology=quad リクエストの結果、クワッドアセットが生成されませんでした。.
一致した「first-valid」トポロジの比較
プロンプト、シード、Aポーズ、目標値15k、テクスチャオフの指定、およびカメラの設定は同じです。ホストされているものだけが モデルタイプ 変更されました。.
| 提出された証拠 | スタンダード | ホストされた スマートトポロジー |
|---|---|---|
| 保存された三角形 | 30,871 | 30,835 |
| プリミティブモード | トライアングル | トライアングル |
| ソース頂点 | 39,336 | 48,043 |
| 境界/非多様体エッジ | 136 / 92 | 298 / 449 |
| メッシュ組織 | 1つのメッシュ、2つの連結成分、スキンなし | 1つのメッシュ、2つの連結成分、スキンなし |
| 観測された形状 | ロボットが完成している。ハードシェル型のバックパックの形状がより明確に定義されている。指がきれいに分離されていない。 | 完成したロボット。バックパックと胴体がより目立って一体化している。指がきれいに分離されていない。 |
| 証拠の編集 | 関節周辺に明確に定義されたメッシュのエッジループが存在しない。パーツを分離して修復するには、かなりの作業が必要となる | 関節周辺に明確に定義されたメッシュのエッジループが存在しない。エッジの欠陥がより多く見られ、「標準」と比較して改善は認められない。 |
実証的な知見: この1組のペアでは、Standardの方がよりクリーンなGLBが提供されています。これは、Standardが普遍的に優れていることを証明するものではありませんが、このテストでは、ホスト型Smartラベルの編集しやすさにおける優位性を裏付けることはできないことを意味します。.
PBR、リターンされたフォーマット、および下流メッシュの利便性
メシー‘の公式ドキュメントにはいくつかのエクスポート先が記載されていますが、ホストされたルートでは、より限定的な結果しか公開できない場合があります。このレビューでは、以下のファイルのみをリストアップしています。 どこでも 実際に返された場合、GLBが解析・レンダリングされたか、UVが含まれていたか、およびデコード可能なマテリアルマップが含まれていたかを個別に報告します。.
実際に観測されたファイルおよび材料データ
| テストケース | 返却されたファイル | UV/テクスチャ一覧 | メッシュの状態 |
|---|---|---|---|
| T01 · マグカップ | 有効な glTF 2.0 GLB ファイルが 1 つ | UVデータに加え、デコード可能な2048×2048のベースカラーJPEG 1枚。法線マップ、メタリックラフネスマップ、オクルージョンマップは含まれません。 | 保存された三角形:30,398個、境界エッジ:72本、非多様体エッジ:26本、ブラウザでのレンダリングに成功 |
| T02 · カメラ | 出力なし | 評価不能 | 許可された両方の提出において、タスク作成前にHTTP 530が発生した |
| T03 · 自転車 | 有効な glTF 2.0 GLB ファイルが 1 つ | UVデータに加え、デコード可能な2048×2048のベースカラーJPEG 1枚。法線マップ、メタリックラフネスマップ、オクルージョンマップは含まれません。 | 保存された三角形:31,163個、境界エッジ:21本、非多様体エッジ:54本、ブラウザでのレンダリングに成功 |
| T04A · 標準 | 有効な glTF 2.0 GLB ファイルが 1 つ | UVに加え、テクスチャ無効の指定にもかかわらず、デコード可能な2048×2048のベースカラーJPEGが1つ含まれている。PBRディテールマップは含まれていない。 | 30,871個の三角形、136本の境界辺と92本の非多様体辺、2つの成分 |
| T04B · ホスト型スマート | 有効な glTF 2.0 GLB ファイルが 1 つ | UVに加え、テクスチャ無効の指定にもかかわらず、デコード可能な2048×2048のベースカラーJPEGが1つ含まれている。PBRディテールマップは含まれていない。 | 30,835個の三角形、298本の境界辺および449本の非多様体辺、2つの成分 |
GLBファイルを正常に開くことができたとしても、それはあくまで最初のチェックに過ぎません。開いたエッジ、非多様体接続、融合したパーツ、分離したフラグメント、テクスチャの継ぎ目、不自然な密度などが残っていると、アセットの編集に多大な手間がかかる可能性があります。このレビューにおけるどのチェック項目も、リギング、アニメーション、変形、あるいは制作への準備が整っていることを保証するものではありません。.
ホスト型ルートの速度、信頼性、および観測されたコスト
タスクの送信時刻、タスクIDの受領時刻、最終ステータス応答時刻、ファイルのダウンロード時刻、およびローカルへのインポート時刻を記録しました。この表では、プロバイダーの処理時間を、観測された総経過時間から区別して表示しています。 キューの遅延およびサービスエラーは、モデルの品質とは別に報告されています。5つの計画されたテストケースについて、インターフェースの見積もり総額は$11.44となりました。これは見積もり予算であり、確定した支払額ではありません。.
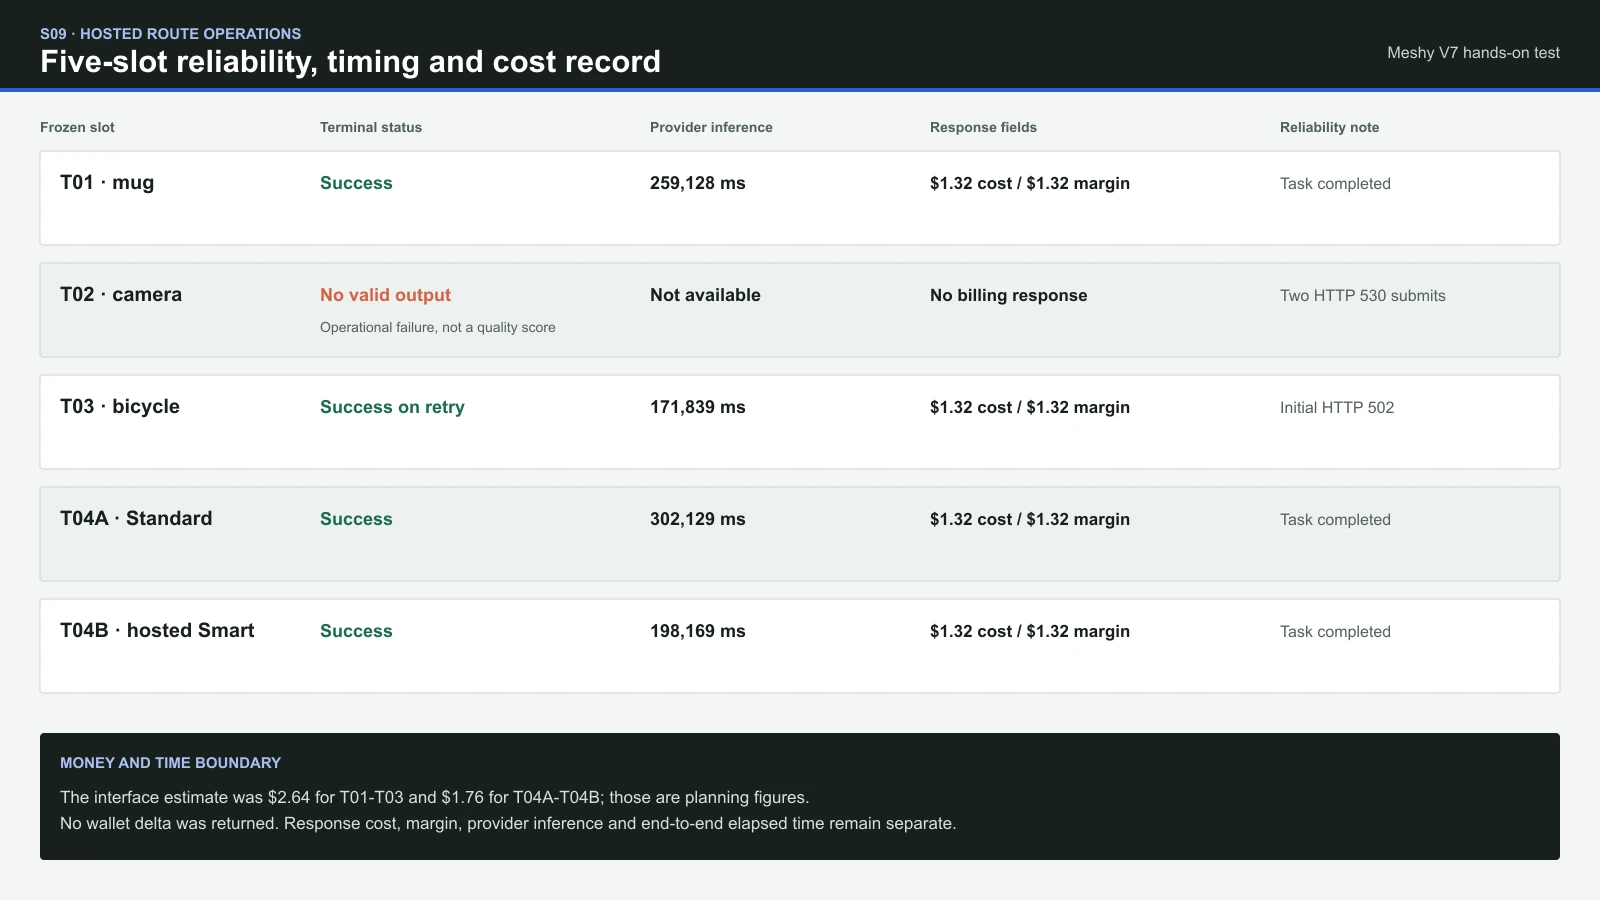
からの処理時間およびコスト記録 どこでも API
インターフェース見積額、APIコスト欄、APIマージン欄、および実際の口座引き落とし額は、それぞれ別個の金額です。この表では、データが入手できた場合のみ、各金額を記録しています。.
| 証拠 | T01 · マグカップ | T02 · カメラ | T03 · 自転車 | T04A · 標準 | T04B · ホスト型スマート |
|---|---|---|---|---|---|
| 結果を送信する | タスクIDは送信から約4秒後に受信されました | 許可された試行回数分の両方で、タスク作成前にHTTP 530が発生した | 最初の送信ではHTTP 502が返されました。許可された再試行では、送信から約5秒後にタスクIDが割り当てられました。 | 送信から約5秒後にタスクIDを受信しました | タスクIDは送信から約4秒後に受信されました |
| プロバイダーの推論 | 259,128 ms、約4分19秒 | 入手不可 | 171,839 ミリ秒、約 2 分 52 秒 | 302,129 ミリ秒、約5分2秒 | 198,169 ミリ秒、約3分18秒 |
| エンドツーエンドのサービス監視 | タスクの最終ステータス応答は、送信タイムスタンプから約46分25秒後に届きました。ポーリングエラーが繰り返し発生したことから、これは純粋な生成時間ではないと考えられます。 | タスクのライフサイクルと時間の関連性がない | 再送信からダウンロード完了まで、ステータス確認やファイル転送の時間を含めて約8分17秒かかります。 | タスクの送信からダウンロード完了まで約8分49秒 | タスクの提出からダウンロード完了まで、約9分54秒かかります |
| インターフェースの見積もり | $2.64 | $2.64 計画見積もり;タスクや請求に関する応答なし | $2.64 | $1.76 | $1.76 |
回答 cost_usd | $1.32 | 入手不可 | $1.32 | $1.32 | $1.32 |
回答 margin_usd | $1.32 | 入手不可 | $1.32 | $1.32 | $1.32 |
| テスト前後の口座残高 | 入手不可 | 入手不可 | 入手不可 | 入手不可 | 入手不可 |
請求範囲: 各テスト実施前後の口座残高は確認できませんでした。そのため、$2.64、$1.32、あるいは報告されたマージンが、実際に差し引かれた金額と一致しているかどうかは確認できません。.
メシー 料金体系と、課金システムを統合しない場合の商用利用
区別すべき3つの異なる通貨システムがあります: メシー ウェブ購読、ネイティブ メシー APIクレジット、およびホスティングプロバイダーによって表示される米ドルの見積額または請求額。これらは互換性がない。.
- メシー 購読数: 現在の公式ページには、「Free」、「Pro」、「Studio」、「Enterprise」が掲載されています。調査の過程で、正確な月額料金や含まれるクレジット数が確実に確認できなかったため、古くなった第三者のデータは省略しています。.
- ネイティブAPIのクレジット: メシー‘のドキュメントには、オペレーションレベルのクレジットコストが記載されています。これらはネイティブAPIの用語であり、ホスト型ルートの価格や、確定したV7/7.1の価格設定とはみなされません。.
- どこでも ホストされたルート: キャプチャされたインターフェースには、テクスチャ付きテストごとに「$2.64」、ジオメトリのみのテストごとに「$1.76」と表示されました。最終的な報告では、入手可能な場合は返送された請求証憑が使用されます。.
メシー‘のヘルプ資料によると、有料プランのユーザーは、生成した資産を所有するとされていますが、以下の条件に従うものとします。 メシー‘利用規約。アップロードされた画像やその他の入力コンテンツに関する権利については、別途要件が適用されます。アセットを生成しても、他者の保護対象となる素材を使用する許可が与えられるわけではありません。無料プランのアセットにはCC BY 4.0ライセンスが適用されており、出典を明記すれば商用利用が可能です。ただし、このライセンスによって、第三者の権利に起因する制限が解除されるわけではありません。.
どちらを選ぶか メシー, トリポ, ロダン, Hunyuan 3D, そして TRELLIS
これらの他のモデルについては、同じ入力データを用いてテストを行っていないため、これらの結果から総合的な最優秀モデルを決定することはできません。プロジェクトの発信、エクスポート、編集のニーズに応じて選択してください。ジオメトリモードに関する別のテストについては、当社の Tripo H3.1 レビュー. 画像から3Dへの変換を高速に行う別の方法については、 Hunyuan3D 3.1 Rapid レビュー.
「万能なランキング」ではなく、ワークフローに基づいて選択する
| ルート | 次のような場合に便利です | 証拠の範囲 |
|---|---|---|
どこでも meshy-v7 | すぐに見分けがつくプロトタイプが必要で、その後でGLBを点検・修理することも可能です。. | このレビューでは、最初の有効な出力、隠面、薄い部品、および1組のホストされたトポロジーについて検証を行います。. |
| Tripo H3.1 | 現在利用されている別の「画像から3Dへ」および「ジオメトリモード」のワークフローについて、別途、実践的な解説をご覧になりたいですね。. | 独自のテスト結果を確認してください。そのテストは、 メシー ここにデータを入力してください。. |
| Hunyuan3D 3.1 Rapid | 別の高速な「画像から3Dへの変換」手法について検討したい。. | 本記事では独自のテスト結果を掲載しています。本記事において、特定の製品を勝者とするような主張は一切行っていません。. |
| ロダン または TRELLIS | それらのエクスポート、編集、またはローカルワークフローのオプションは、お客様のプロジェクトにより適しています。. | コンテキストのみです。ここでは、現在一致する直接比較は実行されていません。. |
1つのダッシュボードで実現する画像から3Dへのワークフロー(以下を使用) グローバルGPT
- まず、被写体全体がはっきりと写っている参考画像を用意してください。被写体の輪郭や開口部が、背景と明確に区別できるものであることが望ましいです。.
- 計画を立てるのに1枚の写真だけでは不十分な場合、, 一貫性のある多角度の参照画像を生成する どの3D手法を採用するかを決定する前に。本レビュー自体では、マルチビュー再構成の検証は行っていません。.
- テストを開始する前に生成設定を選択し、設定を変更せずに、最初に得られた有効な出力を保存してください。.
- アセットの周囲で後工程の作業を進める前に、背面、底面、ワイヤーフレーム、UV、マテリアルマップ、および細部を点検してください。.
- 引き続き、プロンプトの改良、資料調査、研究、執筆、または開発を同じように進めてください。 グローバルGPT ダッシュボード。手頃な価格のマルチモデル・マルチ機能構成により、ワークフローの各モデルや各段階ごとに個別のサービスを利用したり、その料金を支払ったりする必要がありません。.
このテスト済みルートが特に適している対象
おすすめのユーザーと用途: コンセプトアーティスト、プロダクトのアイデア創出、プレビジュアライゼーション、ゲームやシーンのラフなブロック構成、そして、きめ細かなメカニカルなディテールよりも、一目でわかる明確な出発点を重視するクリエイター向けです。この手法は、アセットを後工程で使用する前に、背面や底面、トポロジー、マテリアルなどを確認することがあらかじめ想定されている場合に、特に実用的です。.
以下の場合は、手作業による修理が必要になる可能性があります: 正確に処理された隠面、明確に区別されたスポークやドライブトレイン部品、厳格なポリゴン数制限、編集可能なクワッド、関節の変形に適したメッシュのエッジループ、個別に分割された生産用パーツ、ウォータータイトなジオメトリ、あるいは完全なPBRマップセットなど。リクエストの失敗や再試行が納期に支障をきたす可能性がある場合、サービスの信頼性も重要な要素となります。.
よくある質問
そうなのか? メシー 7 やはり最新 メシー リリース?
いや。. Meshy 7.1 2026年9月10日に展開が開始されました。ここでテストされたホストされたルートは、 meshy-v7, 、また、このレビューでは、出力形式を黙って7.1に変更することはありません。.
そうなのか? メシー スマートトポロジー の一部 Meshy V7?
それは、現在のファーストパーティAPIドキュメントでは明記されていません。. メシー ネイティブを特定する スマートトポロジー 別個の meshy-t2 モデル。. どこでも ホストされているものを公開する スマートトポロジー 「~」の下のオプション meshy-v7, 、ただし、ホストされたインターフェースラベルは、バックエンドの同等性を証明するものではありません。.
しますか スマートトポロジー クワッドを生成する?
メシー‘のネイティブT2ドキュメントには、三角形が出力されると記載されており、通常のトポロジー制御は無視されるとされています。ホストされたテストの場合、リクエストには以下が含まれます。 topology=quad というのも、キャプチャされたインターフェースが公開しているのはそれだからです。この記事では、リクエストが受け入れられたと仮定するのではなく、実際に配信されたファイルの内容を報告しています。.
いくら? メシー 費用は?
メシー サブスクリプション、ネイティブAPIクレジット、およびホスティングプロバイダーへの料金は別々です。この記事では、各システムについてそれぞれの文脈で説明しており、表示された見積額を最終的な請求額の根拠として使用することはありません。.
可能 メシー その成果物を商業的に利用することは可能ですか?
メシー‘のヘルプ資料によると、有料プランのユーザーは、生成されたアセットの所有権を有するとされていますが、以下の条件に従うものとします。 メシー‘の利用規約。また、ユーザーは自身の入力コンテンツに必要な権利または許可を保有している必要があります。アセットを生成しても、他者の入力素材に対する権利は付与されません。無料プランのアセットはCC BY 4.0ライセンスが適用され、帰属表示が必要です。商用利用を行う前に、最新の利用規約および第三者の権利について確認してください。.
そうなのか? メシー より良い トリポ または ロダン?
このテストでは、互いに同等の条件で複数のモデルを比較していないため、総合的な勝者を決定することはできません。どちらがより良い選択かは、参照精度、薄い部分の再現性、トポロジーの要件、メッシュの修正を行う意思の有無、処理速度、そして実際にアクセス可能なルートによって異なります。.
最終評価:手作業による修正が必要な高速3Dプロトタイプ
これらの最初の有効な出力を確認するテストにおいて、 どこでも meshy-v7 routeは、読みやすいリファレンスを認識しやすい3Dの起点に変換する点では優れていました。しかし、正確な未確認面、繊細な機械部品、厳格なポリゴン数目標、編集可能なクワッド、あるいはクリーンな下流トポロジーが求められる作業では、その信頼性はかなり低下しました。また、一致したホスト型トポロジーのペアにおいては、Standardの方がより高品質なファイルを出力していました。合理的なワークフローとしては、 メシー スピードを重視する場合は、本番作業に着手する前にGLB全体を点検してください。.
そのトレードオフがプロジェクトに適しているなら、, の「画像から3Dへ」ワークフローを試してみてください グローバルGPT. この手頃な価格のマルチモデル対応ワークスペースでは、リファレンスの準備、3Dモデルの生成、プロンプトの微調整、調査、執筆、開発を1つのダッシュボードに集約しつつ、最終的なメッシュの決定は、実際に受け取ったファイルに基づいて行われます。.