
โมเดล NASA-IBM Lunar Foundation Model เป็นโมเดล AI แบบเปิดที่ใช้ในการวิเคราะห์ข้อมูลการสังเกตการณ์บนดวงจันทร์. ประกาศเมื่อวันที่ 10 กันยายน 2569 ระบบนี้สามารถปรับใช้เพื่อตรวจหาหลุมอุกกาบาต กำหนดขอบเขตของลักษณะภูเขาไฟ และคาดการณ์รูปแบบบนแผนที่ศักยภาพน้ำแข็ง ผลประโยชน์ที่รายงานมาเกี่ยวข้องกับเกณฑ์มาตรฐานการวิจัยเฉพาะ: ผลหลักเกี่ยวกับน้ำแข็งคือความผิดพลาดในการคาดการณ์ที่ลดลง ไม่ใช่การค้นพบน้ำเพิ่มเติมบนดวงจันทร์ 22%.
สำหรับนักศึกษาและนักวิจัย จุดเริ่มต้นที่มีประโยชน์คือ บัตรข้อมูลตัวละครอย่างเป็นทางการ, รายงานทางเทคนิค และโค้ดที่เผยแพร่แล้ว ทั้งสามส่วนนี้ร่วมกันอธิบายว่าโมเดลได้เรียนรู้อะไร งานใดได้รับการประเมิน และคุณจำเป็นต้องมีอะไรเพื่อสร้างการทดลองของคุณเอง.
หากงานแรกของคุณคือการเข้าใจผลการวิจัย, โกลบอลจีพีที รวมการค้นหาแหล่งข้อมูล การวิเคราะห์เอกสาร การวิเคราะห์เชิงเหตุผล และการเขียนเข้าไว้ในพื้นที่ทำงานแบบหลายโมเดลเดียว โดยเสนอวิธีที่คุ้มค่าในการเปลี่ยนจากคำศัพท์ทางวิทยาศาสตร์ที่ไม่คุ้นเคยไปสู่บทสรุปการวิจัยที่ชัดเจน ผ่านการสมัครสมาชิกเพียงครั้งเดียว.

โมเดลพื้นฐานของ NASA-IBM สำหรับดวงจันทร์คืออะไร?
ประกาศของ NASA โครงการนี้ถูกนำเสนอในฐานะโมเดลพื้นฐานสำหรับวิทยาศาสตร์ดวงจันทร์ ซึ่งพัฒนาขึ้นร่วมกับ IBM โมเดลพื้นฐานจะเรียนรู้รูปแบบที่สามารถนำกลับมาใช้ใหม่ได้จากชุดข้อมูลที่กว้างขวาง จากนั้นนักวิจัยจะปรับรูปแบบเหล่านั้นให้เหมาะสมกับงานที่มีขอบเขตแคบกว่า ในกรณีนี้ ข้อมูลที่ใช้คือข้อมูลการตรวจวัดระยะไกลของดวงจันทร์ ไม่ใช่ภาษาที่ใช้ในชีวิตประจำวัน.
ระบบ LFM ของ NASA-IBM ใช้ตัวเข้ารหัสและตัวถอดรหัสแบบ Vision Transformer (ViT) ด้วยสถาปัตยกรรม ViT-B ข้อมูลเข้าของระบบนี้รวมถึงภาพและผลิตภัณฑ์การสังเกตการณ์อื่น ๆ ที่มีความละเอียดเชิงพื้นที่ต่างกัน นักวิทยาศาสตร์สามารถปรับรูปแบบข้อมูลที่ได้มาเพื่อใช้ในการตรวจจับ การแบ่งส่วน หรือการถดถอย — ซึ่งเป็นสามวิธีในการค้นหาวัตถุ การกำหนดขอบเขตของพื้นที่ และการคาดการณ์ค่าตัวเลข.
สิ่งนี้ทำให้การเผยแพร่ดังกล่าวมีประโยชน์ต่อทีมที่ทำงานกับแผนที่ดวงจันทร์ และนักศึกษาที่ศึกษาด้านการเรียนรู้ของเครื่องในระบบดาวเคราะห์ การอ่านโครงการนี้ยังคุ้มค่าสำหรับใครก็ตามที่ต้องการเข้าใจวิธีการประเมินแบบจำลอง AI ทางวิทยาศาสตร์ อย่างไรก็ตาม การใช้จุดตรวจสอบ (checkpoint) ของโครงการนี้ถือเป็นกระบวนการทำงานด้านการวิจัยและคำนวณมากกว่าการสนทนาผ่านแชท.
มันเรียนรู้จากข้อมูลอะไร?
The บัตรข้อมูลแบบ อธิบายข้อมูลฝึกอบรม SomBench: 963,609 ชุดภาพจากกล้องมุมกว้าง (WAC) และ 1,000,113 ชุดภาพจากกล้องมุมแคบ (NAC) สเกลของ WAC ประมาณ 100 เมตรต่อพิกเซล ส่วนสเกลของ NAC ประมาณ 1 เมตรต่อพิกเซล ซึ่งทำให้โมเดลได้รับทั้งบริบทภูมิประเทศที่กว้างขึ้นและรายละเอียดพื้นผิวที่ละเอียดมากขึ้น ผ่านชุดข้อมูลประมาณสองล้านชุด.
IBM อธิบายเกี่ยวกับทรัพยากรข้อมูลที่กว้างขึ้น ซึ่งประกอบด้วยชั้นข้อมูลที่จัดเรียงให้สอดคล้องกันมากกว่า 30 ชั้น จากเครื่องมือ 9 ชนิด ใน 4 ภารกิจ การ์ดโมเดลระบุรูปแบบข้อมูลเข้า 11 แบบ รูปเหล่านี้อธิบายขั้นตอนต่าง ๆ ของกระบวนการประมวลผลข้อมูล ได้แก่ ชั้นข้อมูลต้นทาง ตัวอย่างข้อมูลฝึกอบรมที่จัดเตรียมไว้ และประเภทข้อมูลเข้าที่โมเดลเข้ารหัส.
โครงการหนึ่ง หน่วยการนับสามแบบ
IBM อธิบายถึงทรัพยากรข้อมูลที่รวบรวมจากอุปกรณ์วัด 9 เครื่องใน 4 ภารกิจ.
ชุด WAC จำนวน 963,609 ชุด และชุด NAC จำนวน 1,000,113 ชุด ให้วัสดุฝึกอบรมในสองระดับ.
แบบจำลองนี้ใช้ข้อมูลการสังเกตการณ์ประเภทต่าง ๆ เป็นข้อมูลป้อนเข้า รวมถึงภาพถ่ายและข้อมูลภูมิประเทศ.
ชั้นข้อมูลต้นทาง ชุดไทล์ และรูปแบบข้อมูลเข้า นับสิ่งต่างกัน แหล่งข้อมูล: คำอธิบายชุดข้อมูลของ IBM และ บัตรข้อมูลตัวละครอย่างเป็นทางการ.
การให้แสงก็เป็นส่วนหนึ่งของการออกแบบเช่นกัน โมเดลนี้ได้รับข้อมูลเกี่ยวกับเรขาคณิตการสังเกตการณ์ รวมถึงมุมการให้แสง เป็นบริบทที่ชัดเจน ซึ่งช่วยให้สามารถแยกแยะได้ว่าพื้นผิวนั้นดูเป็นอย่างไรภายใต้แสงเฉพาะแต่ละแบบ จากรูปแบบภูมิประเทศพื้นฐานที่โมเดลกำลังเรียนรู้.
พิกเซลที่แทนพื้นที่ประมาณ 100 เมตร ไม่สามารถแสดงรายละเอียดได้เท่ากับพิกเซลที่แทนพื้นที่ประมาณ 1 เมตร นั่นคือเหตุผลที่ผลการวิเคราะห์หลุมอุกกาบาตจาก WAC และ NAC ควรได้รับการพิจารณาแยกกัน การปรับปรุงคุณภาพของภาพถ่ายในมาตราส่วนใหญ่ ไม่ได้หมายความว่าจะปรับปรุงคุณภาพของรายละเอียดบนพื้นผิวขนาดเล็กได้เช่นกัน.
โครงการนี้ใช้วิธีการฝึกอบรมล่วงหน้าของ TerraMind แต่ทำการฝึกอบรมจากข้อมูลของดวงจันทร์ตั้งแต่ต้น ดังนั้น จึงควรเข้าใจว่านี่เป็นโมเดลที่สร้างขึ้นเพื่อการสังเกตดวงจันทร์ ไม่ใช่จุดตรวจสอบการสังเกตโลกที่มีชื่อใหม่ คำถามสำคัญคือ การแสดงผลที่โมเดลนี้เรียนรู้ได้จะช่วยในการทำงานเฉพาะด้านเกี่ยวกับดวงจันทร์ได้อย่างไร.
สามงานที่ระบบนี้สามารถสนับสนุนได้
การประเมินที่เผยแพร่แล้วครอบคลุมสามกลุ่มงาน แต่ละกลุ่มให้ผลลัพธ์ที่แตกต่างกัน ดังนั้นความหมายของคำว่า “ดีกว่า” จึงเปลี่ยนแปลงไปตามแต่ละงาน.
| งาน | ผลลัพธ์ | ผลลัพธ์นี้สามารถสนับสนุนอะไรได้บ้าง |
|---|---|---|
| การตรวจหาหลุมอุกกาบาต | กรอบจำกัดรอบหลุมอุกกาบาตในภาพถ่าย WAC หรือ NAC | การเปรียบเทียบประสิทธิภาพของเครื่องตรวจจับในการค้นหาและระบุตำแหน่งของหลุมอุกกาบาตที่มีป้ายกำกับ. |
| การแบ่งส่วนของ Mare Patch ที่ไม่สม่ำเสมอ | ภาพร่างระดับพิกเซลของลักษณะพื้นผิวภูเขาไฟ | การศึกษาว่าพื้นที่ที่คาดการณ์ไว้ตรงกับขอบเขตของคุณสมบัติที่ได้รับการติดป้ายกำกับมากน้อยเพียงใด. |
| การวิเคราะห์ความน่าจะเป็นของน้ำแข็งขั้วโลก | การคาดการณ์อย่างต่อเนื่องของแผนที่ศักยภาพที่ขับเคลื่อนด้วยความรู้ | การศึกษาความสอดคล้องกับเป้าหมายที่สร้างแบบจำลอง เพื่อวิเคราะห์สภาพที่อาจเกี่ยวข้องกับน้ำแข็ง. |
การตรวจหาหลุมอุกกาบาตและการแบ่งส่วนลักษณะทางภูเขาไฟสามารถช่วยนักวิจัยในการจัดระเบียบและวิเคราะห์ภาพได้ ความมีประโยชน์ของกระบวนการเหล่านี้ขึ้นอยู่กับป้ายกำกับ ขนาด และพื้นที่ประเมิน แม้แบบจำลองที่ทำงานได้ดีบนชุดข้อมูลทดสอบที่กำหนดไว้ ก็ยังจำเป็นต้องได้รับการประเมินบนข้อมูลและคำถามทางวิทยาศาสตร์ของโครงการใหม่.
ศักยภาพของน้ำแข็งจำเป็นต้องได้รับการวิเคราะห์อย่างระมัดระวังที่สุด. เป้าหมายคือแผนที่ที่อิงจากความรู้เกี่ยวกับพื้นที่ที่อาจมีน้ำแข็งอยู่ได้ ไม่ใช่การวัดปริมาณน้ำแข็งโดยตรง การที่ข้อมูลสอดคล้องกับแผนที่ดังกล่าวมากขึ้นสามารถสนับสนุนการวิจัยเกี่ยวกับรูปแบบและพื้นที่ที่เป็นไปได้ได้ แต่สิ่งนี้ไม่ได้หมายความว่ามีการค้นพบปริมาณน้ำเพิ่มเติม.
ความหมายของผลการทดสอบประสิทธิภาพ
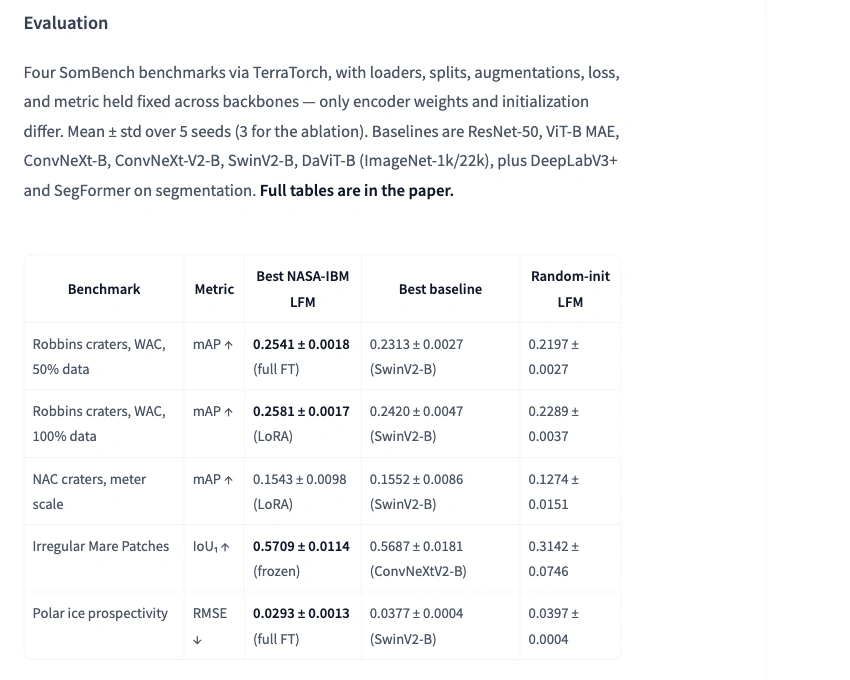
The รายงานทางเทคนิค ให้ค่าเฉลี่ยและส่วนเบี่ยงเบนมาตรฐานจากห้าค่าเริ่มต้นแบบสุ่ม ผลลัพธ์นี้เปรียบเทียบการปรับแต่งการตั้งค่าของโมเดลดวงจันทร์กับโมเดลการมองเห็นมาตรฐานที่มีชื่อ เราได้ตรวจสอบตารางข้อมูลที่เผยแพร่แล้ว แต่ไม่ได้ทำการทดลองเกี่ยวกับดวงจันทร์ซ้ำ.
ตัวชี้วัดเหล่านี้ตอบคำถามที่แตกต่างกัน ค่าความแม่นยำเฉลี่ย (mAP) ใช้ประเมินการตรวจจับวัตถุ; ค่าความทับซ้อน (IoU) วัดความทับซ้อนระหว่างพื้นที่ที่คาดการณ์และพื้นที่ที่ติดป้ายกำกับ; ค่าความผิดพลาดกำลังสองเฉลี่ยรากที่สอง (RMSE) วัดความผิดพลาดในการคาดการณ์เชิงตัวเลข ค่า mAP และ IoU ที่สูงจะดีกว่า ส่วนค่า RMSE ที่ต่ำจะดีกว่า ไม่ควรนำค่าเหล่านี้มารวมกันเป็นคะแนนความแม่นยำเดียว.
ข้อผิดพลาดในการประเมินศักยภาพของน้ำแข็ง: ผลประโยชน์ที่รายงานไว้อย่างชัดเจนที่สุด
ค่า RMSE ลดลงจาก 0.0377 ถึง 0.0293 ต่อ SwinV2-B, ซึ่งเป็น 22.3% การลดสัดส่วน. ค่า RMSE ที่ต่ำลงหมายความว่ามีความสอดคล้องกับแผนที่ศักยภาพน้ำแข็งของมาตรฐานอ้างอิงมากขึ้น.
RMSE: ค่าที่ต่ำกว่ายิ่งดี แถบเริ่มต้นที่ศูนย์ ค่าเฉลี่ย ± ส่วนเบี่ยงเบนมาตรฐาน จากห้าชุดข้อมูลต้นแบบ เป้าหมายคือแผนที่ศักยภาพที่สร้างขึ้นจากแบบจำลอง ไม่ใช่การวัดปริมาณน้ำแข็ง.
| งานและข้อมูล | ระบบเมตริก ↑ | แบบจำลองดวงจันทร์ | จุดเริ่มต้นที่มั่นคง |
|---|---|---|---|
| หลุมอุกกาบาต WAC · ข้อมูลฝึกอบรม 50% | mAP | 0.2541 ± 0.0018 การปรับแต่งอย่างละเอียดครบถ้วน | 0.2313 ± 0.0027 SwinV2-B |
| หลุมอุกกาบาต WAC · ข้อมูลฝึกอบรม 100% | mAP | 0.2581 ± 0.0017 LoRA | 0.2420 ± 0.0047 SwinV2-B |
| หลุมอุกกาบาต NAC · ข้อมูลฝึกอบรม 100% | mAP | 0.1543 ± 0.0098 LoRA | 0.1552 ± 0.0086 SwinV2-B |
| จุดสีน้ำตาลไม่สม่ำเสมอ | IoU1 | 0.5709 ± 0.0114 ตัวเข้ารหัสแบบแช่แข็ง | 0.5687 ± 0.0181 ConvNeXtV2-B |
ผู้เขียนอธิบายว่าผลการวิเคราะห์หลุมอุกกาบาตและลักษณะภูเขาไฟในระดับเมตรนั้นเทียบได้กับค่าอ้างอิงที่เชื่อถือได้ ความแตกต่างเล็กน้อยดังกล่าวควรพิจารณาควบคู่กับความแปรปรวนระหว่างการทดลองแต่ละครั้ง.
แหล่งที่มา: รายงานทางเทคนิคของ NASA-IBM, ตาราง 4–7, หน้า 16 และ 18 นี่คือผลการวิจัยของผู้เขียน ไม่ใช่ผลการวิจัยที่ดำเนินการซ้ำอย่างอิสระ.
ผลลัพธ์ของ 22% คือการลดข้อผิดพลาด
สำหรับศักยภาพการมีน้ำแข็ง การจัดเรียงดวงจันทร์ที่รายงานว่ามีประสิทธิภาพสูงสุดมีค่า RMSE เท่ากับ 0.0293 เมื่อเทียบกับ 0.0377 ของ SwinV2-B การคำนวณคือ (0.0377 − 0.0293) ÷ 0.0377 × 100 = 22.3%. RMSE เป็นตัวชี้วัดความผิดพลาดในการคาดการณ์เมื่อเทียบกับแผนที่เป้าหมาย; ค่าที่ต่ำกว่าถือว่าดีกว่า ค่าเปอร์เซ็นต์นี้ไม่ใช่คะแนนความแม่นยำ และไม่ใช่การเปลี่ยนแปลงในปริมาณน้ำแข็งบนดวงจันทร์.
ผลลัพธ์ของ Crater ขึ้นอยู่กับระบบวัดและระดับข้อมูล
ด้วยข้อมูลฝึกอบรม WAC จำนวน 50% โมเดล Lunar บันทึกค่า mAP ได้ 0.2541 เทียบกับ 0.2313 ของ SwinV2-B ผลลัพธ์เดียวกันของโมเดลดวงจันทร์นี้ยังสูงกว่าค่าพื้นฐาน 0.2420 เมื่อใช้ข้อมูลฝึกอบรม 100% การเปรียบเทียบครั้งแรกใช้สัดส่วนข้อมูลที่เท่ากัน ส่วนการเปรียบเทียบครั้งที่สองเป็นหลักฐานแสดงถึงประสิทธิภาพของป้ายกำกับในการทดลองนี้.
การปรับปรุงของ IBM ที่ประมาณ 19% สามารถสอดคล้องกับค่า AP@75 ในรายงานที่ใช้ข้อมูลฝึกอบรม 50%: 0.2213 เทียบกับ 0.1862 ซึ่งเป็นการเพิ่มขึ้นสัมพัทธ์ 18.9% AP@75 ใช้เพื่อประเมินผลการตรวจจับที่เกณฑ์การทับซ้อนเฉพาะ ไม่ควรเปลี่ยนชื่อให้เป็นการเพิ่มขึ้น 19% ในตัวชี้วัด mAP ของตาราง.
ในระดับ NAC ที่ละเอียดขึ้น ค่า mAP ของโมเดลดวงจันทร์คือ 0.1543 ส่วนของโมเดลอ้างอิงคือ 0.1552 สำหรับ Irregular Mare Patches ค่า IoU ของส่วนหน้า (foreground) ที่รายงานไว้คือ 0.5709 และ 0.5687 เมื่อเทียบกับ ConvNeXtV2-B ผู้เขียนอธิบายว่างานเหล่านี้เทียบเท่ากับโมเดลพื้นฐานที่แข็งแกร่ง ความแตกต่างเล็กน้อย พร้อมกับความแปรปรวนที่รายงานระหว่างการรัน ไม่สนับสนุนข้ออ้างว่าโมเดลดวงจันทร์ชนะในทุกด้าน.
สามารถหาได้ที่ไหน และค่าใช้จ่ายในการเข้าถึงเป็นเท่าใด
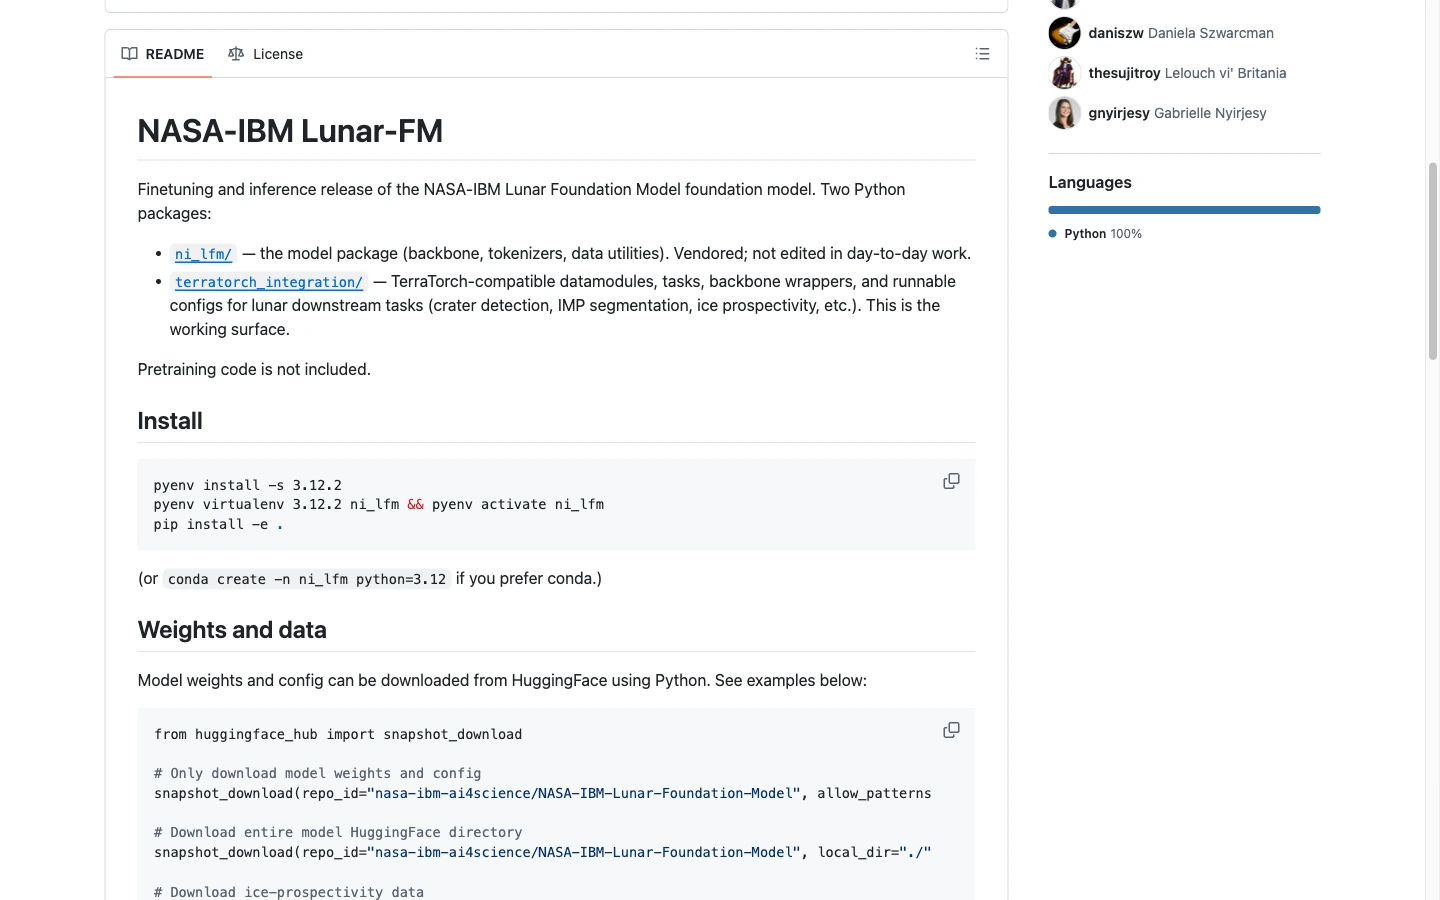
เริ่มจากแหล่งข้อมูลอย่างเป็นทางการด้านล่างนี้ น้ำหนักของโมเดลและโค้ดอยู่ภายใต้ใบอนุญาต Apache-2.0 และจุดตรวจสอบ (checkpoint) สามารถเข้าถึงได้โดยสาธารณะ ที่เก็บข้อมูลนี้อธิบายอย่างละเอียดถึง การปรับแต่งและปล่อยเวอร์ชันสำหรับการอนุมาน; ซึ่งไม่รวมโค้ดการฝึกล่วงหน้าอย่างชัดเจน.
เลือกทรัพยากรสำหรับขั้นตอนต่อไปของคุณ
เริ่มจากวัตถุประสงค์การใช้งาน ข้อมูลนำเข้า การให้สิทธิ์ใช้งาน และข้อจำกัด.
แท็บ "ไฟล์" ประกอบด้วยจุดตรวจสอบที่ได้รับการปล่อยออกมาและไฟล์ที่เกี่ยวข้อง.
ใช้ไฟล์ README และการตั้งค่างานของ TerraTorch เพื่อวางแผนการทดลอง.
ติดตามคอลเลกชันอย่างเป็นทางการเพื่อดูโมเดลและชุดข้อมูลที่เกี่ยวข้องในขั้นตอนต่อไป.
ตาราง 4–7 แสดงผลการดำเนินการ การตั้งค่า และความแตกต่างระหว่างการทดลองแต่ละครั้ง.
ลองดูตัวอย่างของโครงการนี้ดูครับ ในบทรีวิวนี้ เราไม่ได้ดำเนินการสร้างข้อมูล.
เมื่อตรวจสอบเมื่อวันที่ 28 กันยายน 2569 บัตรโมเดลไม่แสดงว่ามี Hugging Face Inference Provider ที่ถูกปรับใช้แล้ว จุดตรวจสอบ (checkpoint) ที่สามารถดาวน์โหลดได้และหน้าสาธิตเป็นช่องทางเข้าถึงที่แยกกัน.
หากต้องการปรับแต่งโมเดล ให้เลือกงานปลายทางก่อนที่จะตั้งค่าการทดลอง รีโพสิตอรีนี้จัดเตรียมส่วนประกอบและการตั้งค่าที่เข้ากันได้กับ TerraTorch ซึ่งช่วยเชื่อมต่อจุดตรวจสอบ (checkpoint) งาน และข้อมูล TerraTorch เป็นเฟรมเวิร์กซอฟต์แวร์ที่ใช้ในการจัดระเบียบกระบวนการฝึกอบรมและการประเมินผล.
- อ่านบัตรโมเดลและไฟล์ README แล้วเลือกการตรวจจับ การแบ่งส่วน หรือการถดถอย ตามคำถามทางวิทยาศาสตร์.
- เก็บรวบรวมข้อมูลและจุดตรวจสอบอย่างเป็นทางการที่เกี่ยวข้อง และตรวจสอบการตั้งค่างานและคำแนะนำเกี่ยวกับสภาพแวดล้อมของรีโพสิตอรี.
- เตรียมข้อมูลสำหรับการกำหนดค่าดังกล่าว และดำเนินการปรับแต่งหรือกระบวนการอนุมานที่เกี่ยวข้อง.
- ประเมินเทียบกับค่าอ้างอิงที่เหมาะสม และเก็บรักษาการแบ่งข้อมูล การตั้งค่า และผลลัพธ์ เพื่อสามารถตรวจสอบผลลัพธ์ได้.
การเข้าถึงแบบเปิด (Open access) ช่วยขจัดขั้นตอนการซื้อใบอนุญาตแบบโมเดลออกจากกระบวนการเริ่มต้น แต่การดำเนินการทดลองยังคงมีค่าใช้จ่าย คุณจำเป็นต้องมีทรัพยากรการประมวลผล พื้นที่จัดเก็บข้อมูล การเตรียมข้อมูล และเวลาสำหรับการประเมินผล จุดตรวจสอบ (checkpoint) ที่ถูกเผยแพร่ไม่ได้มาพร้อมกับ API ที่ถูกโฮสต์หรือเวลาใช้งาน GPU ฟรีโดยอัตโนมัติ และแหล่งข้อมูลเหล่านั้นไม่ได้กำหนดค่าขั้นต่ำของ GPU ที่ใช้ร่วมกันได้สำหรับทุกงานในขั้นตอนต่อไป.
| เป้าหมายของคุณ | ทรัพยากรหรือค่าใช้จ่ายที่จำเป็นต้องวางแผนไว้ |
|---|---|
| อ่านและประเมินข่าวประชาสัมพันธ์ | ประกาศสาธารณะ, บัตรแบบจำลอง, รายงาน และคลังข้อมูล. |
| ใช้หรือปรับเปลี่ยนแบบจำลองทางวิทยาศาสตร์ | ระบบการประมวลผลและพื้นที่จัดเก็บข้อมูลที่เหมาะสม ข้อมูลที่เกี่ยวข้อง การตั้งค่าสภาพแวดล้อม และงานประเมินผล. |
| เข้าใจบทความวิชาการและเขียนบทสรุปการวิจัย | พื้นที่ทำงานสำหรับผู้ช่วยวิจัย เช่น GlobalGPT ซึ่งรวมการเข้าถึงแบบจำลองและเครื่องมือจัดการเอกสารไว้ในแพ็กเกจเดียว. |
ใช้ AI เพื่อเข้าใจผลการวิจัย
คำถามแรกที่มีประสิทธิภาพควรมีขอบเขตที่ชัดเจน: “การปรับปรุง 22% ที่รายงานมานั้นวัดอะไรกันแน่?” การตอบคำถามนี้จำเป็นต้องมีเป้าหมาย ตัวชี้วัด ค่าอ้างอิง และการคำนวณ การถามถึงสี่สิ่งนี้จะมีประโยชน์มากกว่าการถามผู้ช่วยว่ารุ่นนี้ดูน่าประทับใจหรือไม่.
GlobalGPT ช่วยให้คุณดำเนินการอ่านข้อมูลตั้งแต่ขั้นตอนการค้นหาแหล่งข้อมูล การอธิบายเอกสาร ไปจนถึงการเขียน โดยไม่ต้องเปลี่ยนไปใช้เครื่องมือต่าง ๆ สำหรับแต่ละขั้นตอน สำหรับวิธีการที่สามารถทำซ้ำได้, สร้างรายงานวิจัยที่ผ่านการตรวจสอบแหล่งข้อมูล พร้อมด้วยรายชื่อแหล่งข้อมูลที่สั้นและคำถามที่ชัดเจน ก่อนที่จะขอสรุปที่ได้รับการปรับปรุงให้สมบูรณ์.
จากแหล่งข้อมูลอย่างเป็นทางการสู่การบรรยายสรุปที่มีประโยชน์
- เก็บรวบรวมวัตถุดิบหลัก. เริ่มจากประกาศของ NASA แล้วเพิ่มบัตรแบบจำลอง รายงานทางเทคนิค และไฟล์ README คุณสามารถ การวิจัยเกี่ยวกับ Perplexity บน GlobalGPT เพื่อค้นหาแหล่งข้อมูลสนับสนุน.
- ถามคำถามที่ตรงประเด็น. ให้ผู้ช่วยอธิบาย mAP, IoU และ RMSE อย่างแยกกัน แล้วระบุค่าเป้าหมาย ค่าอ้างอิง และเงื่อนไขการประเมินที่อยู่เบื้องหลังแต่ละข้อกล่าวอ้าง.
- ตรวจสอบและเขียน. เปิดตารางที่อ้างอิงไว้ใหม่ ตรวจสอบแต่ละตัวเลข และจัดทำรายงานสรุปจากบันทึกที่ตรวจสอบแล้ว โดยยังคงรักษาขอบเขตทางวิทยาศาสตร์ไว้.
เราได้ทดสอบเวอร์ชันขนาดเล็กของกระบวนการทำงานนี้ด้วย GPT-5.6 Sol ระบบนี้ได้รับข้อมูลที่กลั่นกรองจากแหล่งข้อมูลอย่างเป็นทางการสี่แห่ง และต้องสร้างรายงานสรุปสั้นๆ จัดประเภทคำกล่าวอ้างหกข้อ คำนวณการลดค่า RMSE และเสนอขั้นตอนต่อไปที่ปฏิบัติได้จริง งานนี้ใช้ข้อความที่มีอยู่เท่านั้น และไม่ค้นหาหลักฐานใหม่.
การทดสอบการบรรยายสรุปแบบอิงแหล่งข้อมูล
เราได้ให้ GPT-5.6 Sol ชุดข้อมูลสั้นๆ ที่รวบรวมจากประกาศของ NASA บัตรแบบอย่างอย่างเป็นทางการ รายงานทางเทคนิค และไฟล์ README บน GitHub โดยมันต้องเขียนรายงานสรุป ตรวจสอบข้ออ้างหกข้อ และอธิบายวิธีการคำนวณ RMSE.
- พื้นที่ทำงานและวันที่
- GlobalGPT · 28 กันยายน 2026
- นโยบายการดำเนินการ
- หนึ่งภารกิจ; คำตอบแรกต้องถูกต้อง; ไม่ได้ลองใหม่
- อินพุต
- ชุดข้อมูลต้นฉบับ 355 คำ พร้อมด้วยรหัสต้นฉบับ 4 รหัส
- ขอบเขต
- การอ่านและสังเคราะห์; ไม่มีการค้นหาแบบเรียลไทม์หรือการดำเนินการตามแบบจำลองดวงจันทร์
- การตั้งค่าการตอบกลับ
- ขีดจำกัดจำนวนโทเคนผลลัพธ์: 4,096; การตั้งค่าควบคุมการสุ่มตัวอย่างอื่น ๆ ทั้งหมดยังคงใช้ค่าเริ่มต้นของบริการ
- การใช้งานและค่าใช้จ่าย
- มีโทเคนทั้งหมด 2,154 โทเคนที่ถูกรายงาน; คำตอบดังกล่าวไม่รวมถึงค่าใช้จ่ายทางการเงิน
คำตอบแรกได้รักษาให้ข้ออ้างทางวิทยาศาสตร์อยู่ในขอบเขต
คำตอบดังกล่าวได้สร้างเอกสารสรุปความยาว 112 คำ ซึ่งปฏิเสธข้อกล่าวอ้างว่าโมเดลได้ค้นพบน้ำแข็งจริงเพิ่มเติม 22% และยังคงรักษาข้อจำกัดเกี่ยวกับการรับรองสถานที่ลงจอดและการเข้าถึงรหัสการฝึกอบรมเบื้องต้นไว้ สามขั้นตอนต่อไปในคำตอบนั้นชี้กลับไปยังบัตรโมเดลอย่างเป็นทางการ จุดตรวจสอบ และทรัพยากรของ TerraTorch.
นี่เป็นหนึ่งในงานอ่านที่ใช้ข้อมูลที่จัดเตรียมไว้แล้ว ในชุดข้อมูลต้นฉบับได้ระบุข้อจำกัดหลักไว้แล้ว ผลลัพธ์นี้ไม่ได้แสดงถึงประสิทธิภาพในการวิจัยแบบอิสระหรือการวิเคราะห์ข้อมูลจากระบบตรวจวัดระยะไกลบนดวงจันทร์.
ดูข้อความคำสั่งและแพ็กเก็ตต้นฉบับอย่างแม่นยำ
ระบบ
คุณเป็นผู้บรรณาธิการวิจัยที่ระมัดระวัง ซึ่งเขียนบทความสำหรับนักศึกษามหาวิทยาลัย ให้ใช้เฉพาะชุดข้อมูลแหล่งที่มาที่จัดเตรียมไว้เท่านั้น ห้ามค้นหาข้อมูลเพิ่มเติม ให้แยกแยะระหว่างผลการวัดประสิทธิภาพ (benchmark) ที่รายงานไว้กับการวัดทางวิทยาศาสตร์ในโลกจริง ให้ระบุรหัสแหล่งที่มาในวงเล็บเหลี่ยม หากข้ออ้างใดไม่ได้รับการสนับสนุน ให้ระบุอย่างชัดเจน อย่าสร้างการอ้างอิง ราคา ข้อกำหนดด้านฮาร์ดแวร์ หรือผลการทดลองขึ้นมาเอง ให้ตอบตามคำถามที่ขอมาเท่านั้น ไม่ให้เหตุผลที่ซ่อนอยู่

ผู้ใช้
แปลงชุดข้อมูลแหล่งที่มาให้เป็นบันทึกการวิจัยที่ใช้งานได้จริง ส่งกลับ: (1) บทสรุปด้วยภาษาอังกฤษที่เข้าใจง่าย 100–130 คำ; (2) ตารางตรวจสอบข้ออ้าง 6 แถว โดยใช้คำว่า “ได้รับการสนับสนุน” หรือ “ไม่ได้รับการสนับสนุน” อย่างแม่นยำ พร้อมรหัสแหล่งที่มา และคำอธิบายหนึ่งประโยคสำหรับข้ออ้างแต่ละข้อที่ให้มา; (3) การลดค่า RMSE แบบสัมพัทธ์ที่คำนวณจาก 0.0377 เป็น 0.0293 (ปัดเศษถึงหนึ่งตำแหน่งทศนิยม) พร้อมสูตรและคำอธิบายหนึ่งประโยคว่าค่านี้ไม่วัดอะไร; (4) สามขั้นตอนปฏิบัติต่อไปสำหรับนักศึกษาที่ต้องการตรวจสอบหรือปรับแต่งโมเดลที่เผยแพร่แล้ว ให้คำตอบทั้งหมดมีความยาวไม่เกิน 500 คำ

ข้ออ้างที่ต้องตรวจสอบ:
1. NASA และ IBM ได้ประกาศโมเดลนี้อย่างเป็นทางการเมื่อวันที่ 10 กันยายน 2026
2. ค่า RMSE ของศักยภาพน้ำแข็งที่รายงานลดลงจาก 0.0377 สำหรับ SwinV2-B เป็น 0.0293 สำหรับโมเดลดวงจันทร์ที่ปรับแต่งอย่างละเอียดครบถ้วน
3. โมเดลนี้ค้นพบน้ำแข็งจริงบนดวงจันทร์เพิ่มขึ้น 22%
4. NASA ได้ตรวจสอบความถูกต้องของโมเดลนี้เพื่อรับรองพื้นที่ลงจอดและตรวจสอบความเสี่ยง
5. การเผยแพร่บน GitHub รวมถึงรหัสการฝึกอบรมล่วงหน้า
6. จุดตรวจสอบแบบเปิด (open checkpoint) รับประกันว่าการคำนวณด้วย GPU และการอนุมานบนระบบโฮสต์เป็นฟรี

แหล่งข้อมูล:
[S1] ประกาศของ NASA, 10 กันยายน 2026
หัวข้อ: NASA และ IBM เปิดตัวโมเดลพื้นฐาน AI สำหรับวิทยาศาสตร์ดวงจันทร์
URL: https://science.nasa.gov/science-research/artificial-intelligence-lunar-foundation-model/
NASA ได้ประกาศเปิดตัวโมเดลพื้นฐานด้านวิทยาศาสตร์ดวงจันทร์ที่พัฒนาร่วมกับ IBM โมเดลนี้ถูกโฮสต์แบบสาธารณะบน Hugging Face พร้อมด้วยโค้ดบน GitHub และสามารถปรับใช้สำหรับการทำแผนที่หลุมอุกกาบาต การระบุลักษณะภูเขาไฟ และวิจัยน้ำแข็งขั้วโลก

[S2] บัตรโมเดลและรายงานทางเทคนิคอย่างเป็นทางการของ NASA-IBM ตรวจสอบเมื่อวันที่ 28 กันยายน 2026
URL บัตรข้อมูลแบบจำลอง: https://huggingface.co/nasa-ibm-ai4science/NASA-IBM-Lunar-Foundation-Model
URL รายงานทางเทคนิค: https://huggingface.co/nasa-ibm-ai4science/NASA-IBM-Lunar-Foundation-Model/blob/main/NI_LFM_Technical_Report.pdf
ตาราง 7 (หน้า 18) ในรายงานนี้แสดงค่าความผิดพลาดเฉลี่ยกำลังสองราก (RMSE) ของชุดทดสอบสำหรับการถดถอยศักยภาพน้ำแข็ง ค่าที่ต่ำกว่าถือว่าดีกว่า ค่าเฉลี่ยบวก/ลบส่วนเบี่ยงเบนมาตรฐานจากห้าค่าเริ่มต้นแบบสุ่ม: NASA-IBM LFM ที่ปรับแต่งอย่างละเอียดเต็มที่, 0.0293 +/- 0.0013; SwinV2-B ที่ฝึกไว้ล่วงหน้าด้วย ImageNet, 0.0377 +/- 0.0004. เป้าหมายคือแผนที่ศักยภาพการมีน้ำแข็งที่ขับเคลื่อนด้วยความรู้ ผลลัพธ์เหล่านี้เป็นผลการทดสอบมาตรฐานที่ผู้เขียนรายงาน ไม่ใช่การจำลองอิสระหรือการวัดน้ำแข็งโดยตรง
ตาราง 4 (หน้า 16), หลุมอุกกาบาต WAC ด้วยข้อมูลฝึกอบรม 50%: ค่า mAP ของ bounding-box คือ 0.2541 ± 0.0018 สำหรับ LFM ที่ปรับแต่งอย่างละเอียดเต็มรูปแบบ และ 0.2313 ± 0.0027 สำหรับ SwinV2-B. ในแถวเดียวกัน AP@75 มีค่า 0.2213 +/- 0.0028 และ 0.1862 +/- 0.0041 ตามลำดับ ตัวชี้วัดเหล่านี้ไม่สามารถสลับกันได้

[S3] บัตรโมเดลอย่างเป็นทางการ, วัตถุประสงค์การใช้งาน / นอกขอบเขต / ข้อจำกัด
URL: https://huggingface.co/nasa-ibm-ai4science/NASA-IBM-Lunar-Foundation-Model
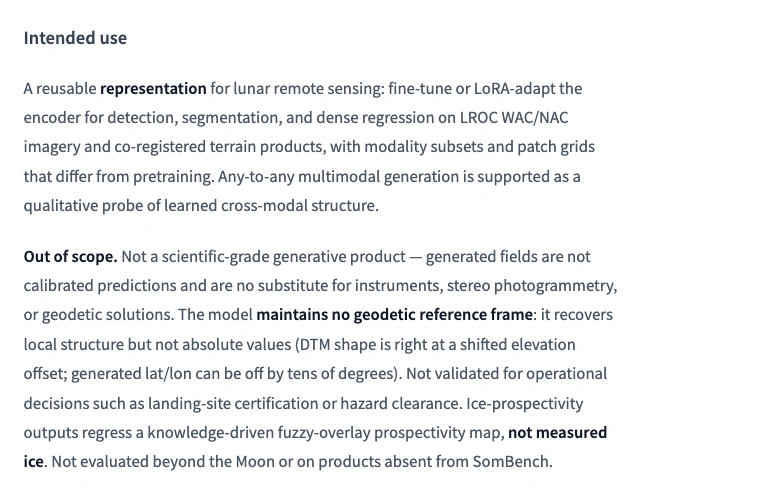
วัตถุประสงค์การใช้งานคือการสำรวจระยะไกลบนดวงจันทร์ผ่านการปรับแต่งละเอียดหรือการปรับใช้ LoRA สำหรับการตรวจจับ การแบ่งส่วน และการถดถอยแบบหนาแน่น โมเดลนี้ยังไม่ได้รับการตรวจสอบความถูกต้องสำหรับการรับรองจุดลงจอดหรือการตรวจสอบความเสี่ยง ผลลัพธ์เกี่ยวกับศักยภาพน้ำแข็งเป็นการถดถอยแผนที่ที่ขับเคลื่อนด้วยความรู้ ไม่ใช่การวัดน้ำแข็งจริง สนามที่สร้างขึ้นเป็นการสำรวจเชิงคุณภาพ ไม่ใช่การคาดการณ์ทางวิทยาศาสตร์ที่ผ่านการสอบเทียบ โมเดลนี้ไม่รักษากรอบอ้างอิงภูมิศาสตร์แบบสัมบูรณ์ และยังไม่ได้รับการประเมินนอกพื้นที่ดวงจันทร์ ใบอนุญาตที่ระบุคือ Apache-2.0 หน้าดังกล่าวไม่รายงานการปรับใช้ Inference Provider แพ็กเกจนี้ไม่รับประกันการคำนวณ GPU ฟรีหรือการปรับใช้การอนุมานบนโฮสต์ฟรี และไม่ระบุข้อกำหนดขั้นต่ำด้านฮาร์ดแวร์หรือราคา API ที่โฮสต์

[S4] README อย่างเป็นทางการบน GitHub, ตรวจสอบเมื่อวันที่ 28 กันยายน 2026
URL: https://github.com/NASA-IMPACT/NASA-IBM-Lunar-Foundation-Model
ที่เก็บข้อมูลนี้อธิบายถึงการปล่อยเวอร์ชันที่ปรับแต่งและใช้สำหรับการอนุมาน โดยไม่รวมโค้ดการฝึกอบรมล่วงหน้า น้ำหนักและค่ากำหนดสามารถดาวน์โหลดได้จากคลังโมเดล Hugging Face อย่างเป็นทางการ มีโมดูลข้อมูลที่เข้ากันได้กับ TerraTorch, งาน, ตัวห่อโครงข่ายหลัก และการกำหนดค่างานให้พร้อมใช้งาน การปรับแต่งละเอียดและการทดสอบจำเป็นต้องมีข้อมูลที่เกี่ยวข้อง จุดตรวจสอบ และการกำหนดค่างาน README ระบุใบอนุญาต Apache 2.0.
ดูคำตอบแรกแบบเต็ม
## 1. ข้อมูลสรุป

NASA และ IBM ได้ประกาศเปิดตัว Lunar Foundation Model เมื่อวันที่ 10 กันยายน 2026 การเผยแพร่สู่สาธารณะนี้รวมถึงน้ำหนัก (weights) บน Hugging Face และรหัสสำหรับการปรับแต่ง (fine-tuning) และการอนุมาน (inference) บน GitHub โดยมุ่งเน้นไปที่งานการตรวจวัดระยะไกลบนดวงจันทร์ เช่น การทำแผนที่หลุมอุกกาบาต การระบุลักษณะภูเขาไฟ และการวิจัยน้ำแข็งขั้ว เกณฑ์วัดศักยภาพน้ำแข็งที่รายงานไว้แสดงให้เห็นว่า RMSE ดีขึ้นเมื่อเทียบกับ SwinV2-B ที่ได้รับการฝึกอบรมล่วงหน้าบน ImageNet แต่เป้าหมายคือการสร้างแผนที่ที่ขับเคลื่อนด้วยความรู้ ไม่ใช่การวัดน้ำแข็งบนดวงจันทร์โดยตรง ผลลัพธ์นี้ถูกรายงานโดยผู้เขียนจากห้าค่าเริ่มต้นแบบสุ่ม และไม่ใช่การจำลองแบบอิสระ โมเดลนี้ถูกออกแบบมาเพื่อปรับแต่งผ่านการปรับแต่งอย่างเต็มรูปแบบหรือ LoRA แต่ยังไม่ได้รับการตรวจสอบความถูกต้องสำหรับการรับรองจุดลงจอดหรือการตรวจสอบความเสี่ยง ไม่มีรหัสการฝึกอบรมล่วงหน้า และการเผยแพร่ครั้งนี้ไม่สัญญาว่าจะให้การใช้ GPU ฟรีหรือการประมวลผลแบบโฮสต์ [S1][S2][S3][S4]

## 2. ตารางตรวจสอบข้ออ้าง

| ข้ออ้าง | คำวินิจฉัย | แหล่งที่มา | คำอธิบาย |
|---|---|---|---|
| 1 | ได้รับการสนับสนุน | [S1] | ประกาศของ NASA มีวันที่ 10 กันยายน 2026 และระบุว่ารุ่นนี้เป็นโครงการร่วมระหว่าง NASA และ IBM |
| 2 | ได้รับการสนับสนุน | [S2] | ตาราง 7 รายงานค่า RMSE อยู่ที่ 0.0377 สำหรับ SwinV2-B และ 0.0293 สำหรับแบบจำลองดวงจันทร์ที่ปรับแต่งอย่างละเอียด |
| 3 | ไม่ได้รับการสนับสนุน | [S2] | ตัวเลขดังกล่าวเป็นค่าความผิดพลาดในการเปรียบเทียบกับแผนที่ศักยภาพที่ขับเคลื่อนด้วยความรู้ (knowledge-driven prospectivity map) ไม่ใช่การวัดน้ำแข็งน้ำบนดวงจันทร์จริง |
| 4 | ไม่ได้รับการสนับสนุน | [S3] | บัตรข้อมูลของโมเดลระบุอย่างชัดเจนว่าโมเดลนี้ยังไม่ได้รับการตรวจสอบความถูกต้องสำหรับการรับรองจุดลงจอดหรือการตรวจสอบความเสี่ยง |
| 5 | ไม่รองรับ | [S4] | ที่เก็บ GitHub ให้ทรัพยากรสำหรับการปรับแต่งละเอียดและการอนุมาน แต่ไม่รวมรหัสการฝึกอบรมล่วงหน้า |
| 6 | ไม่รองรับ | [S3] | แพ็กเกจนี้ไม่สัญญาว่าจะให้การใช้ GPU ฟรีหรือการอนุมานบนเซิร์ฟเวอร์ และไม่รายงานการปรับใช้ผู้ให้บริการการอนุมาน |

## 3. การลด RMSE แบบสัมพัทธ์

\[
\frac{0.0377-0.0293}{0.0377}\times 100 = 22.3\%
\]

นี่คือ **การลด RMSE แบบสัมพัทธ์ 22.3% ตามผลการทดสอบมาตรฐานที่ผู้เขียนรายงาน**; ไม่วัดปริมาณน้ำแข็งที่ค้นพบเพิ่มเติมหรือประสิทธิภาพทางวิทยาศาสตร์ที่ได้รับการตรวจสอบอย่างอิสระ [S2]

## 4. ขั้นตอนต่อไปในทางปฏิบัติ

1. อ่านวัตถุประสงค์การใช้งาน ข้อจำกัด และใบอนุญาต Apache-2.0 ของโมเดลการ์ดก่อนเลือกงานตรวจจับ การแบ่งส่วน หรือการถดถอย [S3]
2. ดาวน์โหลดจุดตรวจสอบ (checkpoint) และการตั้งค่าอย่างเป็นทางการจาก Hugging Face แล้วตรวจสอบตัวห่อโครงข่ายหลัก (backbone wrappers) และการตั้งค่างานบน GitHub [S4]
3. ดาวน์โหลดชุดข้อมูลดวงจันทร์ที่เกี่ยวข้อง และใช้ส่วนประกอบที่รองรับ TerraTorch ที่จัดเตรียมไว้เพื่อปรับแต่งและทดสอบ โดยบันทึกไว้ว่าโค้ดการฝึกอบรมล่วงหน้าไม่มีให้ใช้ และผลการเปรียบเทียบประสิทธิภาพจำเป็นต้องได้รับการประเมินอย่างอิสระ [S2][S4]
ผลลัพธ์ที่มีประโยชน์คือการรักษาความแตกต่างไว้ ได้แก่ ความผิดพลาดของข้อมูลอ้างอิงเทียบกับน้ำแข็งที่ค้นพบ การใช้เพื่อการวิจัยเทียบกับการรับรองการลงจอด และรหัสการปรับแต่งที่เผยแพร่เทียบกับรหัสการฝึกอบรมล่วงหน้าที่ไม่ปรากฏ เนื่องจากข้อจำกัดเหล่านี้มีอยู่ในแพ็กเก็ตต้นทางอยู่แล้ว จึงเป็นหลักฐานที่แสดงว่างานการอ่านและสังเคราะห์ได้สำเร็จ ไม่ใช่หลักฐานที่แสดงว่าผู้ช่วยสามารถค้นพบข้อควรระวังทุกข้อได้ด้วยตัวเอง.
สำหรับโครงการที่มีขนาดใหญ่กว่า, วางแผนจัดเซสชันวิจัยที่ลึกซึ้งยิ่งขึ้นด้วยความช่วยเหลือของ AI ให้แยกคำถามเกี่ยวกับข้อมูล วิธีการ ประเมินผล และข้อจำกัดไว้เป็นหัวข้อต่าง ๆ ให้วางตารางต้นฉบับไว้ข้าง ๆ ร่าง และตรวจสอบตัวเลขทุกตัวอีกครั้งหลังจากแก้ไขแล้ว นิสัยนี้สำคัญกว่าการสรุปครั้งแรกจะฟังดูลื่นไหลเพียงใด.
ขีดจำกัดที่มีนัยสำคัญในทางปฏิบัติ
บัตรข้อมูลแบบจำลองระบุว่า แบบจำลองทางจันทรศาสตร์ยังไม่ได้รับการตรวจสอบความถูกต้องเพื่อใช้ในการตัดสินใจด้านการปฏิบัติการ เช่น การรับรองสถานที่ลงจอดหรือการตรวจสอบความเสี่ยง แบบจำลองทางวิทยาศาสตร์อาจช่วยในการวิเคราะห์ข้อมูลการสังเกตการณ์ได้ แม้ยังไม่พร้อมที่จะรับรองว่ายานอวกาศสามารถลงจอดที่ใดได้อย่างปลอดภัย การใช้งานดังกล่าวต้องการระดับการตรวจสอบความถูกต้องที่ต่างออกไป.
สนามที่สร้างขึ้นก็จำเป็นต้องระมัดระวังเช่นกัน เนื่องจากโมเดลนี้ไม่รักษากรอบอ้างอิงทางภูมิศาสตร์ที่แน่นอน และค่าที่สร้างขึ้นอาจเบี่ยงเบนไปจากค่าทางกายภาพ ผู้เขียนอธิบายว่าการสร้างค่าดังกล่าวเป็นเครื่องมือตรวจสอบเชิงคุณภาพมากกว่าการคาดการณ์ทางวิทยาศาสตร์ที่ได้รับการปรับเทียบ ดังนั้น แผนที่ภูมิประเทศหรือแผนที่การสังเกตการณ์ที่ดูน่าเชื่อถือไม่ควรถูกตีความว่าเป็นผลิตภัณฑ์ที่วัดได้.
จุดตรวจสอบนี้ยังไม่ได้รับการประเมินนอกเหนือจากดวงจันทร์ แม้แต่ในด้านการวิจัยเกี่ยวกับดวงจันทร์เอง ผลลัพธ์ที่ได้ก็มีความหลากหลาย: มีผลลัพธ์ที่ดีขึ้นอย่างชัดเจนในบางงาน แต่ในบางงานอื่น ๆ ผลลัพธ์กลับอยู่ในระดับที่เทียบเคียงกันได้ บทเรียนที่สามารถนำไปใช้ได้คือ การประเมินโมเดลโดยเปรียบเทียบกับเป้าหมาย ขนาด ข้อมูล และค่าอ้างอิงที่สอดคล้องกับการทดลองของคุณ.
คำถามที่มักถูกถาม
โมเดล Lunar Foundation Model ของ NASA-IBM สามารถใช้งานได้ฟรีหรือไม่?
บัตรโมเดลอย่างเป็นทางการและคลังโค้ดระบุว่ามีใบอนุญาต Apache-2.0 และจุดตรวจสอบ (checkpoint) สามารถเข้าถึงได้สาธารณะ อย่างไรก็ตาม การดำเนินการทดลองยังคงต้องการทรัพยากรการคำนวณที่เหมาะสม การเตรียมข้อมูล และการประเมินผลตามงานเฉพาะ การให้เข้าถึงโมเดลแบบเปิด (open access) ไม่รับประกันว่าจะได้รับทรัพยากรการคำนวณ GPU หรือบริการการอนุมาน (inference) ที่โฮสต์ฟรี.
โมเดล Lunar Foundation Model ของ NASA-IBM เป็นแชทบอทหรือไม่?
นี่เป็นโมเดลพื้นฐานสำหรับการตรวจวัดระยะไกลของดวงจันทร์ ซึ่งถูกพัฒนาขึ้นเพื่อทำงานร่วมกับภาพถ่าย ผลิตภัณฑ์ข้อมูลภูมิประเทศ และข้อมูลการสังเกตการณ์ที่เกี่ยวข้อง นักวิจัยสามารถปรับใช้โมเดลนี้สำหรับงานการตรวจจับ การแบ่งส่วน และการถดถอย ผู้ช่วยสนทนาสามารถช่วยอธิบายเอกสารคู่มือได้ แต่การโต้ตอบกับแชทบอทเป็นกระบวนการทำงานที่แตกต่างจากการรันโมเดลนี้.
แบบจำลองนี้ค้นพบน้ำแข็งเพิ่มเติมบนดวงจันทร์หรือไม่?
ผลวัดความแม่นยำของข้อมูลน้ำแข็งที่รายงานมา วัดว่าความคาดการณ์ตรงกับแผนที่ศักยภาพน้ำแข็งที่สร้างขึ้นจากข้อมูลความรู้ได้มากน้อยเพียงใด ค่า RMSE ที่ดีที่สุดที่รายงานได้ลดลงจาก 0.0377 เป็น 0.0293 เมื่อเทียบกับค่าอ้างอิงที่ระบุไว้ ซึ่งเป็นการลดลงสัมพัทธ์ประมาณ 22% นี่เป็นการปรับปรุงตามเกณฑ์มาตรฐาน ไม่ใช่การวัดปริมาณน้ำแข็งที่ค้นพบเพิ่มเติม.
ผมสามารถศึกษาโครงการนี้ได้โดยไม่ต้องเขียนโค้ดหรือไม่?
คุณสามารถอ่านประกาศของ NASA ตรวจสอบบัตรแบบจำลอง สำรวจตารางผลการทดสอบประสิทธิภาพที่เผยแพร่ และเยี่ยมชมหน้าสาธิตอย่างเป็นทางการได้โดยไม่ต้องสร้างระบบฝึกอบรม การปรับใช้จุดตรวจสอบ (checkpoint) ที่เผยแพร่แล้วให้เหมาะสมกับงานทางวิทยาศาสตร์นั้น ใช้รหัสโปรแกรม ข้อมูล และการตั้งค่า TerraTorch จากคลังข้อมูล ตามด้วยการตรวจสอบความถูกต้องเฉพาะสำหรับงานนั้น.
แบบจำลองดวงจันทร์มีความเกี่ยวข้องกับพริทวิและสุริยาอย่างไร?
โมเดลเหล่านี้เป็นส่วนหนึ่งของโครงการความร่วมมือระหว่าง NASA และ IBM ในด้านโมเดลพื้นฐานสำหรับวิทยาศาสตร์ NASA อธิบายว่า Prithvi เป็นโมเดลสำหรับการสังเกตการณ์โลกและแอปพลิเคชันด้านสภาพอากาศ Surya เป็นโมเดลสำหรับฟิสิกส์สุริยะ และโมเดลดวงจันทร์เป็นโมเดลสำหรับการสังเกตการณ์ดวงจันทร์ ขอบเขตการใช้งานและวัตถุประสงค์ของโมเดลแต่ละตัวนั้นแตกต่างกัน โดยจุดตรวจสอบของโมเดลดวงจันทร์ยังไม่ได้รับการประเมินผลนอกเหนือจากดวงจันทร์.
แบบจำลองพื้นฐานของ NASA-IBM สำหรับดวงจันทร์ (NASA-IBM Lunar Foundation Model) เป็นจุดเริ่มต้นที่สามารถนำกลับมาใช้ใหม่ได้สำหรับการวิจัยด้านการตรวจวัดระยะไกลของดวงจันทร์ ใช้ตารางข้อมูลอย่างเป็นทางการเพื่อเข้าใจจุดแข็งของแบบจำลอง ใช้บัตรข้อมูลแบบจำลองเพื่อกำหนดข้อจำกัด และใช้ทรัพยากรที่เผยแพร่แล้วเพื่อวางแผนการทดลองที่สอดคล้องกับภารกิจเฉพาะ หากเป้าหมายหลักของคุณคือการเรียนรู้หรือการเขียน ให้เริ่มด้วยการนำแหล่งข้อมูลเหล่านั้นมาจัดทำเป็นเอกสารสรุปที่ได้รับการตรวจสอบแล้ว.
เปลี่ยนบทความทางเทคนิคให้เป็นเอกสารสรุปที่คุณสามารถนำไปใช้ได้
นำแหล่งข้อมูลอย่างเป็นทางการของคุณมาสู่ GlobalGPT, ศึกษาแนวคิดที่ยังไม่คุ้นเคย และจัดเรียงผลการตรวจสอบให้เป็นบันทึกที่ชัดเจนหรือร่างเอกสารที่เสร็จสมบูรณ์ — ทั้งหมดนี้ในพื้นที่ทำงานแบบหลายโมเดลเดียว.
ค้นพบงานวิจัยกับ GlobalGPT








